
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 17-06-2026 ที่มา: เว็บไซต์
M เพลาระบบขับเคลื่อนทางทะเล เป็นองค์ประกอบหลักของโรงไฟฟ้าของเรือ เนื่องจากเป็นตัวเชื่อมโยงกำลังที่สำคัญ มันจะส่งกำลังเอาท์พุตจากเครื่องยนต์หลักไปยังใบพัด , และในขณะเดียวกัน ก็ส่ง แรงขับที่สร้างขึ้น จากใบพัด ไปยัง เรือ ตัว สภาพการทำงานของ ชิ้นส่วนระบบขับเคลื่อนทางทะเล ที่สำคัญเหล่านี้ มีผลกระทบที่สำคัญต่อ ประสิทธิภาพการขับเคลื่อนของเรือ ความปลอดภัยในการเดินเรือ และ ความ คุ้มค่า ภายใน วงจรการใช้งาน
ด้วยกฎการลดคาร์บอนขององค์การทางทะเลระหว่างประเทศ ( IMO ) เช่น EEXI และ CII ที่บังคับใช้ในวงกว้าง และการเปลี่ยนแปลงทางดิจิทัลที่ก้าวหน้าอย่างรวดเร็วใน อุตสาหกรรมการขนส่งทางเรือ เทคโนโลยีระบบขับเคลื่อนทางทะเลกำลังเข้าสู่การเปลี่ยนแปลงครั้งสำคัญ การขับเคลื่อนของเรือกำลังก้าวไปไกลกว่าการถ่ายโอนกำลังเชิงกลแบบเดิมๆ ไปสู่โซลูชันที่เป็นมิตรต่อสิ่งแวดล้อม ชาญฉลาดยิ่งขึ้น และมีน้ำหนักเบายิ่งขึ้น
การพัฒนาด้านเทคนิคใหม่ๆ ยังคงปรากฏให้เห็น ทำให้เกิดทางเลือกใหม่สำหรับการออกแบบเพลาที่มีประสิทธิภาพมากขึ้น ความก้าวหน้าที่สำคัญ ได้แก่ :
วัสดุ ขั้นสูง: การใช้คอมโพสิตคาร์บอนไฟเบอร์และเซรามิกวิศวกรรม
โครงสร้าง ใหม่ : การกำหนดค่าที่เป็นนวัตกรรมเช่นการออกแบบ Sterntubeless
การ การตรวจสอบยุคถัดไป: ใช้เทคโนโลยีแฝดดิจิทัลและการตรวจจับไฟเบอร์ออปติก
บทความนี้เป็นการทบทวนหลักการสำคัญอย่างเป็นระบบ ตลอด จน การ พัฒนา ล่าสุด ในด้าน เพลา ซึ่งช่วยให้นักออกแบบด้านวิศวกรรม และผู้นำด้านเทคนิคเข้าถึงแหล่งข้อมูลเชิงลึกที่เชื่อถือได้สำหรับการจัดหาข้อมูลและการตัดสินใจด้านข้อมูลจำเพาะ หัวข้อสำคัญได้แก่:
ทฤษฎีการออกแบบ หลัก ของ ระบบขับเคลื่อนทางทะเล
ฟัง ก์ชั่นและการเพิ่มประสิทธิภาพของ ชิ้นส่วนระบบขับเคลื่อนทางทะเล ที่สำคัญ
บูร ณาการการใช้งานวัสดุใหม่
l วิธีการควบคุมการสั่นสะเทือนขั้นสูง
การติดตาม อย่าง ชาญฉลาดและแนวโน้มการพัฒนาชายแดน
เพลาของระบบขับเคลื่อนทางทะเลโดยทั่วไปประกอบด้วยส่วนประกอบสำคัญดังต่อไปนี้:
เลขที่ |
ส่วนประกอบ |
คำอธิบายฟังก์ชั่น |
1 |
ส่งแรงขับตามแนวแกนที่สร้างโดยใบพัดไปยังตัวเรือผ่านแบริ่งแรงขับ |
|
2 |
เชื่อมต่อเพลาขับเข้ากับเพลาท้ายเรือ อาจใช้งานได้หลายส่วนขึ้นอยู่กับเค้าโครงห้องเครื่องยนต์ |
|
3 |
เชื่อมต่อเพลากลางเข้ากับใบพัด ผ่านท่อท้ายเรือและทนทานต่อช่วงเวลาการโค้งงอสูงสุด |
|
4 |
แบริ่งแรงขับ |
ดูดซับแรงขับตามแนวแกน โดยทั่วไปแล้วจะเป็นตลับลูกปืนกันรุนแบบเลื่อนแบบมิเชลล์ |
5 |
แบริ่งกลาง |
รองรับเพลากลางและทนทานต่อแรงรัศมี |
6 |
แบริ่งท่อสเติร์น |
รองรับเพลาท้ายเรือใต้น้ำภายใต้สภาวะการทำงานที่เลวร้ายที่สุด |
7 |
การมีเพศสัมพันธ์ |
เชื่อมต่อส่วนเพลา ส่งแรงบิด และชดเชยการติดตั้งที่ไม่ตรงแนวเล็กน้อย |
8 |
กล่องบรรจุกั้น |
รับประกันความสมบูรณ์ของน้ำระหว่างช่องต่างๆ ป้องกันน้ำรั่ว |
9 |
ซีลท่อสเติร์น |
ป้องกันน้ำทะเลซึมเข้าสู่ท่อท้ายเรือและน้ำมันรั่วออกจากระบบหล่อลื่น |
การออกแบบเพลาระบบขับเคลื่อนทางทะเลเป็นกระบวนการทางวิศวกรรมระบบสหสาขาวิชาชีพ ขั้นตอนการทำงานมาตรฐานประกอบด้วย:
1.การเลือกเครื่องยนต์และใบพัด – กำหนดกำลังพิกัด ความเร็วในการหมุน และอัตราส่วนการลดกระปุกเกียร์
2.การประมาณค่าเส้นผ่านศูนย์กลางเพลาเบื้องต้น – ใช้สูตรเชิงประจักษ์สมาคมการจำแนกประเภทสำหรับการกำหนดขนาดเริ่มต้น
3.การเลือกใช้วัสดุ – ความแข็งแรงที่สมดุล ประสิทธิภาพความล้า ความต้านทานการกัดกร่อน และต้นทุน
4.เค้าโครงเพลาและการวางตำแหน่งแบริ่ง - สร้างตำแหน่งตามแนวแกนและการกำหนดค่ารองรับ
5.การตรวจสอบความแข็งแกร่งแบบคงที่ – การวิเคราะห์ความเครียดและการคำนวณปัจจัยด้านความปลอดภัย
6.การวิเคราะห์การสั่นสะเทือน – การประเมินการสั่นสะเทือนแบบบิด ด้านข้าง (หมุนวน) และตามยาว
7.การคำนวณการวางแนวเพลา – กำหนดออฟเซ็ตตลับลูกปืนที่เหมาะสมที่สุดเพื่อให้แน่ใจว่าภาระของตลับลูกปืนยังคงอยู่ภายในขีดจำกัดที่อนุญาต
8.การประเมินความแข็งแรงของความเหนื่อยล้า – ประเมินอายุการใช้งานของความเหนื่อยล้าภายใต้ภาระที่สลับกัน
9.การออกแบบโดยละเอียดและการจัดหาชิ้นส่วน – จัดทำแบบก่อสร้างและข้อกำหนดทางเทคนิคให้เสร็จสิ้น
· การโหลดแบบคงที่ – ความเค้นดัดงอ ความเค้นเฉือน และการตรวจสอบแรงดันจำเพาะของแบริ่ง
· การโหลดแบบไดนามิก – การสั่นสะเทือนแบบบิด การสั่นสะเทือนด้านข้าง การสั่นสะเทือนตามยาว และการวิเคราะห์การวางแนวเพลา
· พฤติกรรมความล้า – การทำนายอายุการใช้งานของความล้าและการประเมินการแพร่กระจายของรอยแตกร้าวภายใต้การโหลดแบบวนรอบ
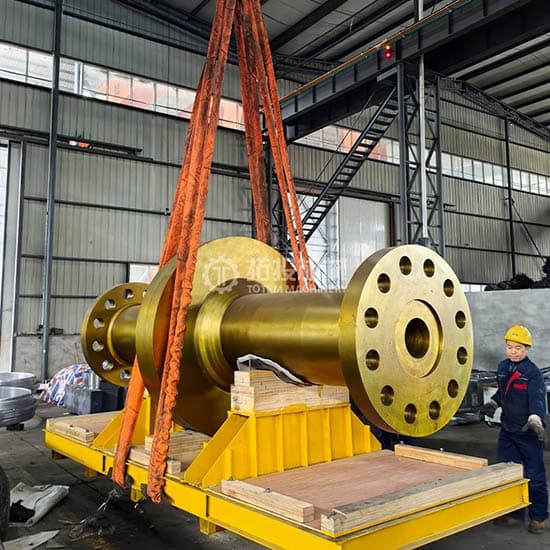
การวางแนวเพลาเป็นปัจจัยที่สำคัญที่สุดที่รับประกันการทำงานที่ปลอดภัยและมั่นคงของ ขับเคลื่อนทางทะเล ระบบ การจัดตำแหน่งที่ไม่ดีส่งผลให้อุณหภูมิแบริ่งสูงขึ้น การสึกหรอที่ผิดปกติ การสั่นสะเทือนที่เพิ่มขึ้น และแม้กระทั่งเพลาแตกหัก
วิวัฒนาการของวิธีการจัดตำแหน่งเพลา:
1st Generation - การจัดตำแหน่งเส้นตรง: ศูนย์กลางลูกปืนทั้งหมดจัดตำแหน่งเป็นเส้นตรง — เรียบง่ายแต่ไม่ได้ผลภายใต้การเสียรูปของตัวถัง
2การสร้าง ครั้งที่ - การจัดตำแหน่งโหลดที่อนุญาต: โหลดของแบริ่งที่ปรับภายในขีดจำกัดที่อนุญาตโดยการแก้ไขออฟเซ็ตของแบริ่ง
3การจัดแนวที่ปรับให้เหมาะสมที่สุด แห่ง การสร้าง - : ใช้อัลกอริธึมการปรับให้เหมาะสมเพื่อกำหนดออฟเซ็ตตลับลูกปืนที่เหมาะสมที่สุด โดยพิจารณาจากโหลด ความเค้นโค้งงอ มุมของตลับลูกปืน และช่องเปิดของหน้าแปลน — ปัจจุบันเป็นมาตรฐานอุตสาหกรรมแล้ว
4การวางแนวไดนามิก ของเจน เนอเรชั่นที่ - : พิจารณาถึงการเสียรูปของตัวถัง ความแข็งของฟิล์มน้ำมัน ผลกระทบด้านความร้อน และโหลดของคลื่นเพื่อการปรับสภาพการทำงานให้เหมาะสมที่สุด
ปัจจัยที่มีอิทธิพลสำคัญ:
ปัจจัย |
กลไก |
มาตรการตอบโต้ |
ความผิดปกติของตัวถัง |
การโก่งตัวของตัวถังจากการบรรทุก/ขนถ่าย และการกระทำของคลื่น |
การวิเคราะห์ควบคู่ FEM-shafting ทั่วโลก |
ความแข็งของฟิล์มน้ำมันแบริ่ง |
ความหนาและความแข็งของฟิล์มจะแตกต่างกันไปตามสภาพการใช้งาน |
การสร้างแบบจำลองการหล่อลื่นแบบอีลาสโตไฮโดรไดนามิก (EHL) |
ผลกระทบจากความร้อน |
การขยายตัวจากความร้อนจะเปลี่ยนการชดเชยแบริ่ง |
การกวาดล้างความร้อนที่ตั้งไว้ล่วงหน้า + ขั้นตอนการจัดตำแหน่งความร้อน |
ใบพัดอุทกพลศาสตร์ |
แรงขับเยื้องศูนย์จะสร้างโมเมนต์การโค้งงอเพิ่มเติม |
การคำนวณควบคู่กับแรงกระตุ้นของใบพัด |
ความอดทนในการติดตั้ง |
การเบี่ยงเบนการก่อสร้างในสถานที่ |
เทคโนโลยีการจัดตำแหน่งด้วยเลเซอร์ |
(1) การสั่นสะเทือนแบบบิด
เกิดจากแรงดันการเผาไหม้แบบวนรอบในกระบอกสูบดีเซล พารามิเตอร์หลัก: ความเค้นเพิ่มเติมของการสั่นแบบบิดต้องไม่เกินขีดจำกัดสังคมการจำแนกประเภท (โดยทั่วไป ±20–30 N/mm²) ช่วงความเร็วมีแถบต้องหลีกเลี่ยงความเร็วการทำงานปกติ
มาตรการบรรเทาผลกระทบ: แดมเปอร์สั่นสะเทือนแบบบิด (น้ำมันซิลิโคน/ยาง) ความเฉื่อยมู่เล่ที่ได้รับการปรับปรุง และข้อต่อมีความยืดหยุ่นสูง
(2) การสั่นสะเทือนด้านข้าง (หมุนวน)
เกิดจากความไม่สมดุลของมวลใบพัด ความไม่สมดุลของอุทกพลศาสตร์ และแรงของฟิล์มน้ำมันแบริ่ง เกณฑ์การออกแบบ: ความเร็ววิกฤติด้านข้างอันดับหนึ่งควรเกิน 120% ของความเร็วการทำงานสูงสุด (การออกแบบเพลาแข็ง) หรือต่ำกว่า 80% ของความเร็วคงที่ขั้นต่ำ (การออกแบบเพลาแบบยืดหยุ่น) โดยมีระยะห่างของตลับลูกปืนอย่างเหมาะสม
(3) การสั่นสะเทือนตามยาว
เกิดจากการผันผวนของแรงขับของใบพัดในพื้นที่ปลุกที่ไม่สม่ำเสมอและแรงกระตุ้นในแนวแกนจากเครื่องยนต์ดีเซล โดยเฉพาะอย่างยิ่งในเรือที่มีเพลายาว แนวทางการวิจัยระดับแนวหน้า: ไดนามิกคู่ของแบริ่งแรงขับ-ตัวถัง ตัวหน่วงการสั่นสะเทือนตามแนวแกน และเทคโนโลยีการชดเชยแรงขับแบบแอคทีฟ
เพลาขับ CFRP ถือเป็นหนึ่งในนวัตกรรมทางเทคโนโลยีที่สำคัญที่สุดในการวางเพลาของระบบขับเคลื่อนทางทะเลในช่วงไม่กี่ปีที่ผ่านมา
l ข้อดีทางเทคนิค: เมื่อเทียบกับเพลาเหล็กโลหะผสมแบบดั้งเดิม เพลา CFRP มี:
ความหนาแน่น: 1.55–1.75 ก./ซม.⊃3; → น้ำหนักลดลง 70–78%
ความแข็งแรงเฉพาะ: ~900 MPa/(g/cm³) → สูงกว่าโลหะผสมเหล็ก 5–6 เท่า
ปัจจัยการหน่วง: 0.01–0.03 → 10–30× เหนือกว่าเหล็กกล้า
การขยายตัวทางความร้อน: ใกล้ศูนย์ (−0.5 ถึง +0.5 ×10⁻⁶/K) → เสถียรภาพทางความร้อนที่ดีเยี่ยม
ความต้านทานการกัดกร่อน: ความต้านทานต่อน้ำทะเลตามธรรมชาติ — ไม่จำเป็นต้องบำรุงรักษาการเคลือบป้องกัน
การ ออกแบบและการผลิต: เทคโนโลยีหลักอยู่ที่ การออกแบบการซ้อนชั้น — ปรับการวางแนวของเส้นใยให้เหมาะสม (การผสมลามิเนต 0°/±45°/90°) เพื่อตอบสนองการส่งแรงบิด ความแข็งในการดัดงอ และข้อกำหนดการรับน้ำหนักตามแนวแกน กระบวนการผลิตทั่วไปผสมผสาน การพันเส้นใย เข้ากับ การวางพรีเพ ก การเชื่อมต่อระหว่างข้อต่อหน้าแปลนโลหะ (ไททาเนียมอัลลอยด์หรือสเตนเลส) และตัวท่อ CFRP ถือเป็นความท้าทายที่สำคัญ วิธีการทั่วไป ได้แก่ การยึดติด + การล็อคแบบกลไก , การยึดติดแบบไฮบริด + การโบลต์ และ การรวมการบ่มร่วม.
การ ใช้งานในปัจจุบัน: เพลา CFRP ได้รับการนำไปใช้เชิงพาณิชย์ใน เรือ ของกองทัพเรือความเร็วสูง , ยอทช์สุดหรู และ OSV (เรือสนับสนุนนอกชายฝั่ง ) การคาดการณ์ของตลาดคาดการณ์ว่า CAGR 15%+ สำหรับตลาดเพลาใบพัด CFRP ทั่วโลกในการใช้งานทางทะเล
CFRP กับโลหะผสมเหล็ก - การเปรียบเทียบชิ้นส่วนระบบขับเคลื่อนทางทะเล:
คุณสมบัติ |
เพลาเหล็กโลหะผสม (40CrNi2MoA) |
เพลาขับ CFRP |
ข้อได้เปรียบ |
ความหนาแน่น (กรัม/ซม.⊃3;) |
7.85 |
1.55–1.75 |
เบาขึ้น 70–78% |
ความแรงเฉพาะ (MPa/(g/cm³)) |
~140 |
~900 |
ความแข็งแรงจำเพาะสูงกว่า 5–6 เท่า |
โมดูลัสเฉพาะ (GPa/(g/cm³)) |
~26 |
~80 |
~3× ความแข็งจำเพาะที่สูงขึ้น |
ปัจจัยการทำให้หมาด ๆ |
0.001–0.002 |
0.01–0.03 |
การหน่วงที่ดีขึ้น 10–30 เท่า |
การขยายตัวทางความร้อน (10⁻⁶/K) |
~12 |
−0.5~+0.5 (ปรับแต่งได้) |
เสถียรภาพทางความร้อนที่เหนือกว่า |
ขีดจำกัดความล้า/อัตราส่วนความต้านทานแรงดึง |
0.35–0.50 |
0.50–0.70 |
ประสิทธิภาพความเหนื่อยล้าที่ดีขึ้น |
ความต้านทานการกัดกร่อนของน้ำทะเล |
ต้องมีการเคลือบ |
ความต้านทานตามธรรมชาติ |
ไม่ต้องบำรุงรักษา |
การใช้ การเคลือบเซรามิก กับพื้นผิวเพลาท่อท้ายเรือช่วยเพิ่มความต้านทานการสึกหรอและความต้านทานการกัดกร่อนของน้ำทะเลได้อย่างมาก ซึ่งเป็นข้อกำหนดด้านประสิทธิภาพที่เป็นที่ต้องการมากที่สุดสองประการสำหรับชิ้นส่วนระบบขับเคลื่อนทางทะเล
เทคโนโลยีการเคลือบที่สำคัญ:
กระบวนการ |
ลักษณะเฉพาะ |
การใช้งานทั่วไป |
HVOF (เชื้อเพลิงออกซิเจนความเร็วสูง) |
มีความหนาแน่นของสารเคลือบสูง มีความแข็งแรงในการยึดเกาะดีเยี่ยม |
การเคลือบ WC-Co, Cr₃C₂-NiCr |
APS (การพ่นพลาสมาบรรยากาศ) |
ความเข้ากันได้ของวัสดุในวงกว้าง |
เคลือบเซรามิกออกไซด์ |
การหุ้มด้วยเลเซอร์ |
พันธะโลหะ การบิดเบือนความร้อนน้อยที่สุด |
การเคลือบคอมโพสิตที่มีอนุภาค Ni-based/Co-based + เซรามิก |
PVD (การสะสมไอทางกายภาพ) |
บางเฉียบ (<5 μm) มีความแข็งสูงเป็นพิเศษ |
สารเคลือบแข็ง TiN, CrN |
ตลับลูกปืนแบบหล่อลื่นด้วยน้ำ ใช้น้ำเป็นตัวกลางในการหล่อลื่น ซึ่งจะช่วยขจัดการปนเปื้อนของน้ำมันโดยพื้นฐาน ซึ่งถือเป็นทิศทางเทคโนโลยีหลักสำหรับการวางเพลาของระบบขับเคลื่อนทางทะเลสีเขียว
วัสดุและลักษณะเฉพาะของตลับลูกปืนแบบหล่อลื่นด้วยน้ำ:
วัสดุ |
ซัพพลายเออร์ทั่วไป |
คุณสมบัติที่สำคัญ |
ข้อจำกัด |
ลิกนัม ไวเต้ |
วัสดุแบบดั้งเดิม |
หล่อลื่นได้เองตามธรรมชาติ เข้ากันได้กับน้ำทะเลได้ดีเยี่ยม |
ทรัพยากรขาดแคลน อุปทานไม่แน่นอน |
ยางไนไตรล์ (NBR) |
ผู้ผลิตหลายราย |
ต้นทุนต่ำ ทนต่อตะกอนได้ดี |
มีแนวโน้มที่จะเกิดความร้อนและสึกหรอด้วยความเร็วสูง |
คอมโพสิตเรซินฟีนอล |
ธอร์ดอน คอมแพ็ค |
ทนต่อการสึกหรอได้ดีเยี่ยม รองรับน้ำหนักได้สูง |
ต้องใช้ความแม่นยำในการตัดเฉือนสูง |
PEEK คอมโพสิต |
คอมโพสิต CIP |
ทนต่อการสึกหรอสูงเป็นพิเศษ สมรรถนะด้านอุณหภูมิที่โดดเด่น |
ต้นทุนที่สูงขึ้น |
ธอร์ดอน (SXL) |
ตลับลูกปืนธอร์ดอน |
ประสิทธิภาพการหล่อลื่นในตัวและน้ำหล่อลื่นที่เหนือกว่า |
— |
· การออกแบบแบบไม่มีท่อสเติร์น — แนวคิดปฏิวัติที่นำเสนอโดย Blue Ocean Alliance : เลิกใช้ท่อสเติร์นแบบเดิมๆ และใช้ ตลับลูกปืนที่หล่อลื่นด้วยน้ำทะเล + การเชื่อมต่อแบบประแจ เรียว สมาชิกพันธมิตร ได้แก่ ABS, Thordon, SDARI, Wärtsilä และ NTUA
· วัสดุคอมโพสิตยุคใหม่ — PEEK ที่เสริมด้วยคาร์บอนไฟเบอร์ โพลีเมอร์ดัดแปลงกราฟีน และ แผ่นบุรองแบริ่งที่มีโครงสร้างจุลภาคทางชีวภาพ สำหรับชิ้นส่วนระบบขับเคลื่อนทางทะเล
· Digital Twin Monitoring สำหรับตลับลูกปืนที่หล่อลื่นด้วยน้ำ — การตรวจสอบสุขภาพโครงสร้างโดยใช้เซ็นเซอร์แบบฝัง งานวิจัยที่เกี่ยวข้องได้รับการตีพิมพ์ใน Ocean Engineering ในปี 2569
แหล่งที่มาของการกระตุ้นหลักที่ขับเคลื่อนการสั่นสะเทือนของเพลาของระบบขับเคลื่อนทางทะเล ได้แก่ :
1. แรงกระตุ้นเครื่องยนต์ดีเซล — แรงบิดเป็นจังหวะที่เกิดจากแรงดันการเผาไหม้ของกระบอกสูบเป็นระยะ
2. แรงกระตุ้นของใบพัด - แรงขับและแรงบิดเป็นจังหวะที่เกิดจากสนามปลุกที่ไม่สม่ำเสมอ (ถูกครอบงำโดยความถี่การส่งผ่านของใบพัด - BPF)
3. แรงความไม่สมดุลของเพลา - ความไม่สมดุลแบบหมุนจากความคลาดเคลื่อนในการผลิตและการติดตั้ง
4. แรงฟิล์มน้ำมันแบริ่ง — การสั่นสะเทือนที่เกิดขึ้นเองจากการหมุนวนของฟิล์มน้ำมันและการแกว่งของฟิล์มน้ำมัน
กลยุทธ์การควบคุม |
มาตรการเฉพาะ |
เป้าหมายการควบคุม |
การปรับความถี่ |
ปรับเส้นผ่านศูนย์กลางเพลา ความยาวส่วน ระยะห่างของแบริ่ง |
ความเร็ววิกฤต |
การควบคุมการทำให้หมาด ๆ |
แดมเปอร์น้ำมันซิลิโคน ข้อต่อยืดหยุ่นสูง |
การสั่นสะเทือนแบบบิด |
การออกแบบแยก |
รองรับกำแพงกั้นแบบยืดหยุ่น, ระบบแยกแพลอยน้ำ |
เส้นทางการส่งผ่านสัญญาณรบกวนเชิงโครงสร้าง |
การควบคุมแบบแอคทีฟ |
การชดเชยแรงผลักดันที่ใช้งาน, แบริ่งแม่เหล็ก |
การสั่นสะเทือนตามยาว |
สำหรับกองทัพเรือและเรือวิจัย เสียงที่แผ่รังสีใต้น้ำ (URN) เป็นตัวบ่งชี้ประสิทธิภาพทางยุทธวิธีและทางเทคนิคที่สำคัญ มาตรการควบคุมเบื้องต้น ได้แก่ :
· การออกแบบใบพัดที่มีเสียงรบกวนต่ำ — ลดการเกิดโพรงของใบพัดและเสียงรบกวนจากความถี่ในการผ่านใบพัด
· ข้อต่อลดแรงสั่นสะเทือนสูง — ลดการส่งผ่านแรงสั่นสะเทือนแบบบิดผ่านระบบขับเคลื่อนทางทะเล
· การออกแบบการแยกตลับลูกปืนกันรุน — แยกการสั่นสะเทือนของเพลาออกจากโครงสร้างตัวถัง
· ลดเสียงรบกวนจากแรงเสียดทานของตลับลูกปืนแบบหล่อลื่นด้วยน้ำ — ลดเสียงรบกวนที่เกิดขึ้นเองจากพื้นผิวตลับลูกปืน
การตรวจสอบสภาพระบบขับเคลื่อนทางทะเลสมัยใหม่ครอบคลุมพารามิเตอร์ที่สำคัญต่อไปนี้:
หมวดหมู่พารามิเตอร์ |
พารามิเตอร์เฉพาะ |
ประเภทเซนเซอร์ |
การสั่นสะเทือน |
การเร่งความเร็ว / ความเร็ว / การกระจัดของตัวเรือนแบริ่ง |
เครื่องวัดความเร่งแบบเพียโซอิเล็กทริก |
อุณหภูมิ |
อุณหภูมิการทำงานของตลับลูกปืนแต่ละตัว |
PT100 RTD/เทอร์โมคัปเปิ้ล |
กำลังเพลา |
แรงบิดของเพลา + ความเร็ว → กำลังขับ |
สเตรนเกจ/มิเตอร์ไฟฟ้าเพลาตาแมว |
สภาพน้ำมัน |
ปริมาณน้ำ จำนวนอนุภาคและขนาดการสึกหรอ |
เซ็นเซอร์ตรวจสอบน้ำมันออนไลน์ |
ตำแหน่งเพลา |
วงโคจรศูนย์กลางเพลา การกระจัดตามแนวแกน |
เซนเซอร์ดิสเพลสเมนต์กระแสวน |
ความเครียด |
การดัดงอของเพลา / ความเค้นบิด |
สเตรนเกจ / เซ็นเซอร์ Fiber Bragg Grating (FBG) |
ระบบตรวจสอบสภาพระบบขับเคลื่อนทางทะเลที่ครอบคลุมผสานรวมการตรวจจับหลายพารามิเตอร์เพื่อให้มองเห็นสภาพเพลาแบบเรียลไทม์ ช่วยให้ผู้ปฏิบัติงานตรวจจับสัญญาณเริ่มต้นของการเสื่อมสภาพของตลับลูกปืน การเยื้องศูนย์ หรือการโอเวอร์โหลดก่อนที่ความล้มเหลวร้ายแรงจะเกิดขึ้น
สมาคมจำแนกประเภทหลักๆ ได้กำหนดข้อกำหนดที่ชัดเจนสำหรับการตรวจสอบสภาพเพลาภายในชิ้นส่วนระบบขับเคลื่อนทางทะเล:
ClassNK : เรือที่ติดตั้งเซ็นเซอร์อุณหภูมิแบริ่งต้องทำการวิเคราะห์น้ำมันทุก 6 เดือน + วิเคราะห์ปริมาณน้ำทุกเดือน หรือวิเคราะห์น้ำมันทุก 3 เดือน ใช้ PSCM (การตรวจสอบสภาพเพลาใบพัด) กรอบการอนุมัติ
DNV : ภายใต้ ข้อบังคับ TMON (การตรวจสอบเพลาท้าย) การตรวจสอบตามเงื่อนไขสามารถขยายระยะเวลาการตรวจสอบการถอดเพลาท้ายจากปกติ 5 ปีเป็นสูงสุด 15 ปี
CCS : แนวทาง ที่เผยแพร่ สำหรับการตรวจสอบระบบตรวจสอบสภาพเพลาขับเรือ โดยให้กรอบการกำกับดูแลสำหรับเรือที่จีนสร้างขึ้น
มาตรฐานสังคมการจำแนกประเภทเหล่านี้แสดงให้เห็นถึงการเปลี่ยนแปลงของอุตสาหกรรมจากการบำรุงรักษาตามเวลาไปสู่ การบำรุงรักษาตามเงื่อนไข (CBM) สำหรับการเปลี่ยนเพลาของระบบขับเคลื่อนทางทะเล ซึ่งช่วยลดเวลาหยุดทำงานพร้อมทั้งเพิ่มความปลอดภัย
เทคโนโลยี Digital Twin ของระบบขับเคลื่อนทางทะเลใช้ สถาปัตยกรรมสี่ชั้น :
· ชั้นกายภาพ — เพลาเรือจริงและเครือข่ายเซ็นเซอร์ (ไฟเบอร์ออปติก FBG เซ็นเซอร์การสั่นสะเทือน อุณหภูมิ และสภาพน้ำมัน)
· ชั้นข้อมูล — การรับข้อมูล การจัดเก็บ และการประมวลผลล่วงหน้าแบบเรียลไทม์ (เกตเวย์การประมวลผล Edge ฐานข้อมูลอนุกรมเวลา)
· Model Layer - แบบจำลองการจำลองหลายฟิสิกส์คู่ (การจำลองข้อต่อ FEM + BEM + EHL)
· ชั้นแอปพลิเคชัน — การประเมินสภาพ การวินิจฉัยข้อบกพร่อง และการทำนายอายุการใช้งานที่เหลืออยู่ (RUL) (อัลกอริธึม AI/ML การอนุมานโมเดลภาษาขนาดใหญ่)
กรอบงานดิจิทัลแฝดสี่ชั้นนี้ช่วยให้ผู้ควบคุมระบบขับเคลื่อนทางทะเลสามารถสร้างแบบจำลองเสมือนของเพลาทางกายภาพได้ — อัปเดตอย่างต่อเนื่องด้วยข้อมูลเซ็นเซอร์แบบเรียลไทม์เพื่อสะท้อนสภาพการทำงานจริง คาดการณ์ความล้มเหลว และปรับตารางการบำรุงรักษาให้เหมาะสม
เทคโนโลยีดิจิตอลแฝดมอบมูลค่าที่วัดได้ในสถานการณ์การบำรุงรักษาระบบขับเคลื่อนทางทะเลที่สำคัญ:
การประเมินการวางตำแหน่งแบบเรียลไทม์ : การประเมินสถานะการจัดตำแหน่งเพลาอย่างต่อเนื่องภายใต้สภาวะการทำงานที่แตกต่างกัน
การคาดการณ์การสึกหรอของตลับลูกปืน : การประมาณอายุการใช้งานคงเหลือ (RUL) สำหรับตลับลูกปืนแบบหล่อลื่นด้วยน้ำและแบบหล่อลื่นน้ำมัน
การรับรู้ข้อผิดพลาดของ CNN/LSTM : การระบุรูปแบบข้อผิดพลาดทั่วไปโดยอาศัยการเรียนรู้เชิงลึก — ความไม่สมดุล การวางแนวที่ไม่ตรง ข้อบกพร่องของตลับลูกปืน
การบำรุงรักษาตามเงื่อนไข (CBM) : การตัดสินใจบำรุงรักษาโดยใช้ข้อมูลแทนที่การบำรุงรักษาตามเวลาแบบเดิม (TBM)
เทรนด์ใหม่ — โมเดลภาษาขนาดใหญ่ในการตรวจสอบสุขภาพเชิงโครงสร้าง (SHM):
การทบทวนในปี 2025 ใน Chinese Journal of Ship Research เน้นว่า อย่างไร : แบบจำลองภาษาขนาดใหญ่ (LLM) กำลังผลักดันการเปลี่ยนแปลงกระบวนทัศน์ในการตรวจสอบสุขภาพโครงสร้างของระบบขับเคลื่อนทางทะเล
· การรวมข้อมูลหลายรูปแบบ — บูรณาการข้อมูลการสั่นสะเทือน อุณหภูมิ น้ำมัน และความเครียดเพื่อการประเมินสุขภาพของเพลาแบบองค์รวม
· การเรียนรู้การถ่ายโอนข้อผิดพลาดแบบ Zero-shot / ไม่กี่ครั้ง — การปรับโมเดลที่ได้รับการฝึกอบรมให้เข้ากับการกำหนดค่าเรือใหม่โดยมีข้อมูลเพิ่มเติมน้อยที่สุด
· การรายงานการวินิจฉัยด้วยภาษาธรรมชาติ — สร้างรายงานการวิเคราะห์ข้อผิดพลาดที่มนุษย์สามารถอ่านได้โดยอัตโนมัติจากข้อมูลเซ็นเซอร์
· รองรับการตัดสินใจอัจฉริยะในการบำรุงรักษาเชิงคาดการณ์ — กำหนดการบำรุงรักษาที่ขับเคลื่อนด้วย AI ปรับให้เหมาะสมสำหรับโปรไฟล์การปฏิบัติงานของเรือ
เรือที่ใช้บังคับ: เรือบรรทุกเทกองขนาดใหญ่, VLCC (เรือบรรทุกน้ำมันดิบขนาดใหญ่มาก), เรือคอนเทนเนอร์ขนาดใหญ่
โซ่ส่งกำลัง:
เครื่องยนต์ดีเซลสองจังหวะความเร็วต่ำ (50–100 รอบต่อนาที) → เพลากลาง → เพลาสเติร์น → ใบพัดพิทช์คงที่ (FPP)
ลักษณะสำคัญ:
· โซ่ส่งกำลังที่สั้นที่สุด ในบรรดาการกำหนดค่าระบบขับเคลื่อนทางทะเลทั้งหมด
· ประสิทธิภาพสูงสุด — ประสิทธิภาพการส่งผ่านเกิน 98%
· เส้นผ่านศูนย์กลางเพลาใหญ่ - เพลากลาง VLCC สามารถเข้าถึงได้ 600–800 มม
· ตลับลูกปืนกันรุนแบบรวม — ติดตั้งอยู่ภายในตัวเครื่องยนต์หลัก
การกำหนดค่านี้ยังคงเป็นตัวเลือกที่โดดเด่นสำหรับเรือค้าขายขนาดใหญ่ เนื่องจากความเรียบง่ายทางกลไกและความน่าเชื่อถือที่ได้รับการพิสูจน์แล้วในการใช้งานระบบขับเคลื่อนทางทะเลที่ใช้งานต่อเนื่อง
เรือที่ใช้บังคับ: เรือบรรทุกสินค้าขนาดเล็กถึงขนาดกลาง เรือสนับสนุนนอกชายฝั่ง (OSV) เรือเฟอร์รี่
โซ่ส่งกำลัง:
เครื่องยนต์ดีเซลสี่จังหวะความเร็วปานกลาง (500–1,000 รอบต่อนาที) → ข้อต่อยืดหยุ่นสูง → กระปุกเกียร์ทด → เพลากลาง → เพลาสเติร์น → ใบพัดพิทช์ที่ควบคุมได้ (CPP) / ใบพัดพิทช์คงที่ (FPP)
สิ่งจำเป็นในการออกแบบสำหรับชิ้นส่วนระบบขับเคลื่อนทางทะเล:
· วิเคราะห์การสั่นสะเทือนแบบบิดอย่างสมบูรณ์ — ความเร็วรอบเครื่องยนต์ที่สูงขึ้นจะทำให้เกิดโหมดการสั่นสะเทือนที่ซับซ้อน จำเป็นต้อง
· การเลือกคัปปลิ้งความยืดหยุ่นสูง เป็นสิ่งสำคัญ — แยกแรงกระตุ้นแบบบิดออกจากระบบขับเคลื่อน
· โดยทั่วไปแล้ว ตลับลูกปืนกันรุนอิสระ จะมีการกำหนดค่าแยกต่างหากจากกระปุกเกียร์
การกำหนดค่าดีเซล + กระปุกเกียร์ความเร็วปานกลางให้ความยืดหยุ่นมากขึ้นในการจัดวางห้องเครื่องยนต์ และมีการใช้มากขึ้นในเรือที่ต้องใช้ CPP เพื่อเพิ่มความคล่องตัว
เรือที่ใช้บังคับ: เรือปฏิบัติการบริการ (SOV), เรือสนับสนุนนอกชายฝั่ง (OSV), เรือวิจัย
โหมดการทำงาน:
โหมด |
การไหลของพลังงาน |
PTO (การส่งกำลังออก) เครื่องกล |
เครื่องยนต์ดีเซล → กระปุกเกียร์ → เครื่องกำเนิดเพลา + เพลาขับ |
PTI (ระบบส่งกำลัง) แบบไฟฟ้า |
ชุดเครื่องกำเนิดไฟฟ้า → มอเตอร์ขับเคลื่อน → กระปุกเกียร์ → การต่อเพลา |
ไฟฟ้าบริสุทธิ์ |
แบตเตอรีแบต → มอเตอร์ขับเคลื่อน → การต่อเพลา |
คุณสมบัติการออกแบบของชิ้นส่วนระบบขับเคลื่อนทางทะเลแบบไฮบริด:
· อินเทอร์เฟซ PTO/PTI หลายอินเทอร์เฟซต้องการการจัดการพลังงานที่ซับซ้อน
· การจัดตำแหน่งหลายเงื่อนไขและการวิเคราะห์การสั่นสะเทือน — การต่อเพลาจะต้องดำเนินการในโหมดเครื่องกล ไฟฟ้า และไฮบริด
· ความสามารถด้านแรงบิดย้อนกลับ — เพลาจะต้องทนต่อการกลับตัวของแรงบิดในระหว่างการเปลี่ยนโหมด
ระบบขับเคลื่อนแบบไฮบริดแสดงถึงส่วนที่เติบโตในตลาดระบบขับเคลื่อนทางทะเล โดยเฉพาะอย่างยิ่งสำหรับเรือที่มีข้อกำหนดการกำหนดตำแหน่งแบบไดนามิก (DP) และการเคลื่อนตัวที่ท่าเรือบ่อยครั้ง
เรือที่ใช้บังคับ: เรือเฟอร์รีไฟฟ้า, เรือบรรทุกสินค้าภายในประเทศ, เรือท่องเที่ยวขนาดเล็ก
โซ่ส่งกำลัง:
แบตเตอรี่ / เซลล์เชื้อเพลิง → อินเวอร์เตอร์ → มอเตอร์ซิงโครนัสแม่เหล็กถาวร (PMSM) → ใบพัดขับเคลื่อนโดยตรง
ข้อดีของระบบขับเคลื่อนทางทะเลด้วยไฟฟ้าทั้งหมด:
· รูปแบบที่ยืดหยุ่น - สามารถวางมอเตอร์ไฟฟ้าไว้ใกล้กับใบพัด ช่วยลดปัญหาเพลายาว
· เสียงรบกวนต่ำ — สำคัญสำหรับเรือโดยสารและเรือวิจัย
· การปล่อยมลพิษเป็นศูนย์ (โหมดไฟฟ้าบริสุทธิ์) — สอดคล้องกับเป้าหมายการลดคาร์บอนของ IMO 2030/2050
การขับเคลื่อนด้วยไฟฟ้าเต็มรูปแบบเป็นทิศทางเทคโนโลยีที่สำคัญสำหรับ การขนส่งที่เป็นมิตรต่อสิ่งแวดล้อม และคาดว่าจะเห็นการนำไปใช้อย่างรวดเร็วในการขนส่งทางทะเลระยะสั้นและการขนส่งทางน้ำภายในประเทศ
สำหรับรูปแบบตัวเรือที่ซับซ้อน เช่น เรือพิฆาตหลายเพลา และ เรือคาตามารันความเร็วสูง การวางตำแหน่งตลับลูกปืนเชิงประจักษ์แบบดั้งเดิมนั้นไม่เพียงพอ อัลกอริธึมทางพันธุกรรม (GA) และ การเพิ่มประสิทธิภาพการจับกลุ่มอนุภาค (PSO) ถูกนำมาใช้เพื่อการปรับตำแหน่งตลับลูกปืนให้เหมาะสมหลายวัตถุประสงค์ — ลดแรงปฏิกิริยาของตลับลูกปืนในขณะที่ควบคุมความเค้นดัดโค้งของเพลา
วิธีการเพิ่มประสิทธิภาพตลับลูกปืนขั้นสูงนี้ถูกนำไปใช้อย่างประสบความสำเร็จในการออกแบบ ระบบเพลาขับเคลื่อนทางทะเลของเรือเดินทะเล หลายลำ.
ในอีก 5-10 ปี ข้าง หน้า เพลาขับ CFRP จะเปลี่ยนจาก การใช้งานสาธิต ไปเป็นการ ใช้งานเชิงพาณิชย์ขนาดใหญ่ ในชิ้นส่วนระบบขับเคลื่อนทางทะเล
พื้นที่การพัฒนาที่สำคัญ:
· กระบวนการผลิตสำหรับ เพลา CFRP ที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ (>400 มม.)
· การตรวจสอบความล้าตลอดอายุการใช้งานของ การเชื่อมต่อข้อต่อโลหะ-CFRP
· การประสานกันและความสมบูรณ์ของ รหัสการออกแบบสมาคมการจำแนกประเภท สำหรับเพลาคอมโพสิต
เมื่อต้นทุนการผลิตลดลงและกรอบการรับรองเติบโตเต็มที่ เพลา CFRP คาดว่าจะสามารถเจาะกลุ่มเรือพาณิชย์กระแสหลักได้ นอกเหนือจากการใช้งานเฉพาะกลุ่มที่มีประสิทธิภาพสูง
Blue Ocean Alliance (BOA) ได้เสนอ การออกแบบเรือไร้ท่อสเติร์น ที่ปฏิวัติวงการ สำหรับการวางเพลาของระบบขับเคลื่อนทางทะเล:
· ตลับลูกปืนที่หล่อลื่นด้วยน้ำทะเล มาแทนที่ตลับลูกปืนท้ายเรือที่หล่อลื่นด้วยน้ำมัน
· การเชื่อมต่อแบบกุญแจเรียว แทนที่การประกอบท่อท้ายเรือแบบเดิม
· ขจัด ท่อสเติร์น ซีลท้ายเรือ และการเคลือบเพลาแบบเดิมๆ
ผลลัพธ์เป้าหมาย: โครงสร้างที่เรียบง่าย ไม่มีมลพิษจากน้ำมัน และลดภาระการบำรุงรักษา ซึ่งเป็นความก้าวหน้าที่พลิกโฉมอย่างแท้จริงสำหรับการออกแบบระบบขับเคลื่อนทางทะเลที่สอดคล้องกับสิ่งแวดล้อม
การบำรุงรักษาระบบขับเคลื่อนทางทะเลมีการพัฒนาจาก การวินิจฉัยข้อผิดพลาดเชิงรับ ไปจนถึง การตัดสินใจแบบอัตโนมัติเชิงคาดการณ์.
เทคโนโลยีหลัก:
· เครื่องมือให้เหตุผลในการวินิจฉัยที่ขับเคลื่อนด้วยโมเดลภาษาขนาดใหญ่ (LLM) — การตีความข้อบกพร่องทางภาษาธรรมชาติจากข้อมูลเซ็นเซอร์หลายตัว
· โมเดลการทำงานร่วมกันแบบหลายเรือที่เปิดใช้งานการเรียนรู้แบบรวมศูนย์ — แบ่งปันการเรียนรู้ระหว่างกลุ่มยานพาหนะโดยไม่กระทบต่อความเป็นส่วนตัวของข้อมูล
· เทคโนโลยีการจัดตำแหน่งเพลาแบบปรับได้ — การปรับออฟเซ็ตตลับลูกปืนแบบเรียลไทม์ตามสภาพการทำงาน
เทคโนโลยี AI เหล่านี้จะเปลี่ยนวิธีการตรวจสอบ บำรุงรักษา และเพิ่มประสิทธิภาพชิ้นส่วนของระบบขับเคลื่อนทางทะเลโดยพื้นฐานตลอดวงจรการใช้งาน
มอเตอร์ตัวนำยิ่งยวดอุณหภูมิสูง (HTS):
· ลดปริมาตรและน้ำหนักของมอเตอร์ขับเคลื่อนลงอย่างมาก
· เพิ่ม ความหนาแน่นของพลังงาน อย่างมีนัยสำคัญ — ช่วยให้สามารถจัดเตรียมระบบขับเคลื่อนทางทะเลที่มีขนาดกะทัดรัดมากขึ้น
ตลับลูกปืนแม่เหล็กแบบแอคทีฟ (AMB):
· การทำงาน แบบไร้การสัมผัส ไร้การเสียดสี — ไม่มีการสึกหรอทางกล
· ไม่จำเป็นต้องหล่อลื่น — กำจัดระบบน้ำมันโดยสิ้นเชิง
· การควบคุมแบบแอคทีฟแบบเรียลไทม์ — ปรับแรงตลับลูกปืนแบบไดนามิกเพื่อลดการสั่นสะเทือน
· ขจัด ปัญหา การสึกหรอของตลับลูกปืนและ ปัญหาการหมุนวนของฟิล์มน้ำมันโดยพื้นฐานในการเพลาของระบบขับเคลื่อนทางทะเล
การขับเคลื่อนเซลล์เชื้อเพลิงไฮโดรเจน จะทำให้เกิดการเปลี่ยนแปลงอย่างมากในเทคโนโลยีเพลาของระบบขับเคลื่อนทางทะเล:
ระบบขับเคลื่อนแบบกระจาย - หน่วยขับเคลื่อนขนาดเล็กหลายหน่วยเข้ามาแทนที่เครื่องยนต์หลักที่มีแรงขับขนาดใหญ่เพียงตัวเดียว
การออกแบบที่ผสานรวมทรัสเตอร์ที่ขับเคลื่อนด้วยขอบ - มอเตอร์ที่รวมอยู่ในดุมใบพัด ไม่จำเป็นต้องใช้เพลาแบบเดิม
การเปลี่ยนสถาปัตยกรรมระบบส่งกำลัง - การเปลี่ยนจากเพลายาวแบบรวมศูนย์ไปเป็น เพลาสั้นแบบกระจาย
การออกแบบระบบขับเคลื่อนทางทะเลที่ขับเคลื่อนด้วยไฮโดรเจนจะจัดลำดับความสำคัญ ของโมดูลาร์ ความกะทัดรัด และการปล่อยมลพิษเป็นศูนย์ โดยปรับโครงสร้างทั้งเพลาและสถาปัตยกรรมเรือโดยรวมใหม่
[1] ลายกัวจุน และคณะ ความคืบหน้าการวิจัยเกี่ยวกับเทคโนโลยีที่สำคัญสำหรับการออกแบบโครงร่างเพลาขับเคลื่อนทางทะเล วารสารการวิจัยเรือของจีน, 2019.
[2] การวิจัยการออกแบบเกี่ยวกับคอมโพสิตพอลิเมอร์เสริมคาร์บอนไฟเบอร์ในเพลาขับเคลื่อนทางทะเลของกองทัพเรือ วิทยาศาสตร์และเทคโนโลยีเรือ 2568
[3] การตรวจสอบสุขภาพเชิงโครงสร้างของระบบตลับลูกปืนท้ายเรือที่หล่อลื่นด้วยน้ำโดยอาศัย Digital Twins[J] วิศวกรรมมหาสมุทร, 2569.
[4] หยาง ซีเหวิน และคณะ การทบทวนและแนวโน้มของเทคโนโลยีที่สำคัญสำหรับระบบตรวจสอบสุขภาพโครงสร้างเรือที่ขับเคลื่อนด้วยแบบจำลองขนาดใหญ่ วารสารการวิจัยเรือของจีน, 2025.
[5] การออกแบบการจัดวางที่เหมาะสมที่สุดของระบบเพลาขับเคลื่อนสำหรับเรือที่มีแบริ่งสตรัทหลายตัว SSRN ก่อนพิมพ์ 2025
[6] IACS UR M68 – ข้อกำหนดแบบรวมสำหรับการจัดแนวเพลา
[7] คลาสNK. ระบบตรวจสอบสภาพเพลาใบพัด
[8] ตลับลูกปืนธอร์ดอน ระบบแบริ่งหล่อลื่นน้ำ COMPAC
[9] พันธมิตรบลูโอเชียน แนวคิดการออกแบบเรือไร้สเติร์นทูบ
[10] ซีซีเอส. แนวทางการสำรวจระบบติดตามสภาพเพลาขับทางทะเล


