
Lượt xem: 0 Tác giả: Site Editor Thời gian xuất bản: 17-06-2026 Nguồn gốc: Địa điểm
là Trục của hệ thống đẩy hàng hải thành phần cốt lõi của nhà máy điện trên tàu. Là một liên kết năng lượng thiết yếu, nó truyền công suất đầu ra từ động cơ chính đến chân vịt , và đồng thời truyền lực đẩy được tạo ra từ chân vịt tới tàu . Điều kiện hoạt động của các bộ phận hệ thống động lực hàng hải quan trọng này có tác động quyết định đến hiệu suất động cơ đẩy, an toàn hàng hải cũng như hiệu quả chi phí trong vòng đời của tàu.
Với các quy tắc khử cacbon của Tổ chức Hàng hải Quốc tế ( IMO ) như EEXI và CII được thực thi rộng rãi, đồng thời quá trình số hóa phát triển nhanh chóng trong ngành vận tải biển, các công nghệ hệ thống động lực hàng hải đang bước vào một quá trình chuyển đổi lớn. Động cơ đẩy tàu đang vượt xa việc truyền năng lượng cơ học thông thường, hướng tới các giải pháp xanh hơn, thông minh hơn và nhẹ hơn.
Những phát triển kỹ thuật mới tiếp tục xuất hiện, mở ra những lựa chọn mới cho thiết kế trục hiệu quả hơn. Những tiến bộ chính bao gồm:
l Vật liệu tiên tiến: Ứng dụng vật liệu tổng hợp sợi carbon và gốm kỹ thuật.
l Cấu trúc mới lạ: Cấu hình sáng tạo như thiết kế Sterntubeless.
l Giám sát thế hệ tiếp theo: Việc triển khai công nghệ song sinh kỹ thuật số và cảm biến sợi quang.
Bài viết này là bản tổng quan có hệ thống về các nguyên tắc thiết yếu cũng như những phát triển mới nhất về trục , giúp các nhà thiết kế kỹ thuật và lãnh đạo kỹ thuật tiếp cận nguồn tài nguyên chuyên sâu, đáng tin cậy để đưa ra các quyết định tìm nguồn cung ứng và thông số kỹ thuật sáng suốt. Các chủ đề chính bao gồm:
l Lý thuyết thiết kế cốt lõi của hệ thống động lực hàng hải
l Chức năng và tối ưu hóa các bộ phận hệ thống động cơ đẩy hàng hải quan trọng
l Tích hợp các ứng dụng vật liệu mới
l Phương pháp kiểm soát rung động tiên tiến
l Giám sát thông minh và xu hướng phát triển biên giới
Trục của hệ thống đẩy hàng hải điển hình bao gồm các bộ phận chính sau:
KHÔNG. |
Thành phần |
Mô tả chức năng |
1 |
Truyền lực đẩy dọc trục do chân vịt tạo ra tới thân tàu thông qua ổ đỡ lực đẩy |
|
2 |
Nối trục đẩy với trục đuôi tàu; nhiều phần có thể được sử dụng tùy thuộc vào cách bố trí phòng máy |
|
3 |
Nối trục trung gian với chân vịt; đi qua ống đuôi tàu và chịu được mômen uốn tối đa |
|
4 |
Lực đẩy mang |
Hấp thụ lực đẩy dọc trục; điển hình là ổ trục đẩy trượt kiểu Michell |
5 |
Vòng bi trung gian |
Hỗ trợ trục trung gian và chịu được tải trọng xuyên tâm |
6 |
Vòng bi ống đuôi tàu |
Hỗ trợ trục đuôi tàu dưới nước trong điều kiện vận hành khắc nghiệt nhất |
7 |
Khớp nối |
Kết nối các phần trục, truyền mô-men xoắn và bù cho sai lệch lắp đặt nhỏ |
8 |
Hộp nhồi vách ngăn |
Đảm bảo tính kín nước giữa các ngăn, ngăn ngừa rò rỉ nước |
9 |
Phốt ống đuôi tàu |
Ngăn chặn nước biển xâm nhập vào ống đuôi tàu và rò rỉ dầu từ hệ thống bôi trơn |
Thiết kế trục của hệ thống đẩy hàng hải là một quy trình kỹ thuật hệ thống đa ngành. Quy trình làm việc tiêu chuẩn bao gồm:
1.Lựa chọn động cơ & cánh quạt – Xác định công suất định mức, tốc độ quay và tỷ số giảm hộp số
2.Ước tính đường kính trục sơ bộ – Sử dụng các công thức thực nghiệm của tổ chức phân loại để xác định kích thước ban đầu
3.Lựa chọn vật liệu - Cân bằng độ bền, hiệu suất mỏi, khả năng chống ăn mòn và chi phí
4.Bố trí trục & Định vị vòng bi – Thiết lập vị trí trục và cấu hình hỗ trợ
5.Xác minh độ bền tĩnh - Phân tích ứng suất và tính toán hệ số an toàn
6.Phân tích rung động – Đánh giá rung động xoắn, ngang (xoáy) và dọc
7.Tính toán căn chỉnh trục – Xác định độ lệch ổ trục tối ưu để đảm bảo tải trọng ổ trục vẫn nằm trong giới hạn cho phép
8.Đánh giá độ bền mỏi – Đánh giá tuổi thọ mỏi dưới tải trọng xen kẽ
9.Thiết kế chi tiết & Tìm nguồn cung ứng linh kiện – Hoàn thiện bản vẽ thi công và thông số kỹ thuật
· Tải trọng tĩnh – Ứng suất uốn, ứng suất cắt và xác định áp suất riêng của ổ trục
· Tải động – Rung xoắn, rung ngang, rung dọc và phân tích căn chỉnh trục
· Hành vi mỏi – Dự đoán tuổi thọ mỏi và đánh giá sự lan truyền vết nứt dưới tác dụng tải tuần hoàn
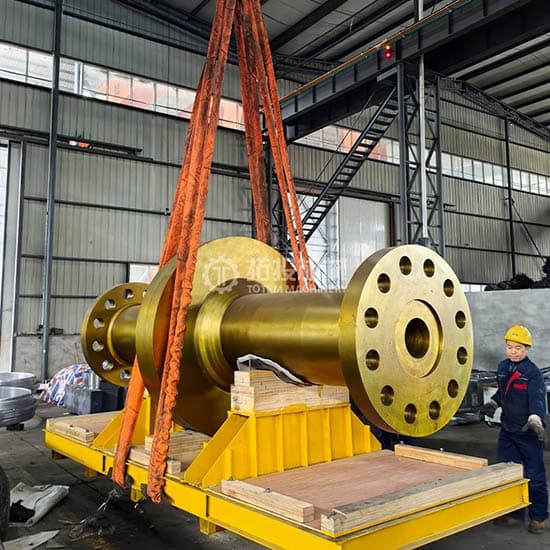
Căn chỉnh trục là yếu tố quan trọng nhất đảm bảo hoạt động an toàn và ổn định của hệ thống động cơ đẩy hàng hải . Căn chỉnh kém dẫn đến nhiệt độ ổ trục tăng cao, mài mòn bất thường, tăng độ rung và thậm chí gãy trục.
Sự phát triển của các phương pháp căn chỉnh trục:
1Thế hệ thứ nhất - Căn chỉnh theo đường thẳng: Tất cả các tâm ổ trục được căn chỉnh trên một đường thẳng - đơn giản nhưng không hiệu quả khi bị biến dạng thân tàu
2Thế hệ thứ 2 - Căn chỉnh tải trọng cho phép: Tải trọng vòng bi được điều chỉnh trong giới hạn cho phép bằng cách sửa đổi độ lệch của vòng bi
3Căn chỉnh tối ưu hóa thứ rd thế hệ - : Sử dụng các thuật toán tối ưu hóa để xác định độ lệch ổ trục tối ưu có xét đến tải trọng, ứng suất uốn, góc ổ trục và độ mở mặt bích - hiện là tiêu chuẩn ngành
4thứ : thế hệ - Căn chỉnh động Tính đến biến dạng thân tàu, độ cứng của màng dầu, hiệu ứng nhiệt và tải trọng sóng để tối ưu hóa toàn bộ điều kiện vận hành
Các yếu tố ảnh hưởng chính:
Nhân tố |
Cơ chế |
biện pháp đối phó |
Biến dạng thân tàu |
Độ lệch của thân tàu do chất tải/dỡ hàng và tác động của sóng |
Phân tích kết hợp trục FEM toàn cầu |
Độ cứng màng dầu mang |
Độ dày và độ cứng của màng thay đổi tùy theo điều kiện vận hành |
Mô hình hóa bôi trơn Elastohydrodynamic (EHL) |
Hiệu ứng nhiệt |
Sự giãn nở nhiệt làm thay đổi độ lệch của vòng bi |
Giải phóng mặt bằng nóng được cài đặt sẵn + quy trình căn chỉnh nóng |
Thủy động lực học cánh quạt |
Lực đẩy lệch tâm tạo thêm mômen uốn |
Tính toán ghép bao gồm cả lực kích thích của chân vịt |
Dung sai lắp đặt |
Sai lệch thi công tại chỗ |
Công nghệ căn chỉnh laser |
(1) Rung xoắn
Nguyên nhân là do áp suất cháy theo chu kỳ trong xi lanh diesel. Thông số chính: ứng suất bổ sung rung động xoắn không được vượt quá giới hạn phân loại của tổ chức (thường là ±20–30 N/mm²). Phạm vi tốc độ bị cấm phải tránh tốc độ hoạt động bình thường.
Biện pháp giảm thiểu: Giảm chấn rung xoắn (dầu silicon/cao su), quán tính bánh đà được tối ưu hóa và khớp nối có độ đàn hồi cao.
(2) Rung ngang (xoay tròn)
Nguyên nhân là do mất cân bằng khối lượng cánh quạt, mất cân bằng thủy động lực và lực màng dầu chịu lực. Tiêu chí thiết kế: tốc độ tới hạn ngang bậc nhất phải vượt quá 120% tốc độ vận hành tối đa (thiết kế trục cứng) hoặc giảm xuống dưới 80% tốc độ ổn định tối thiểu (thiết kế trục linh hoạt), với khoảng cách ổ trục cách đều nhau.
(3) Rung theo chiều dọc
Nguyên nhân là do sự dao động lực đẩy của chân vịt trong trường dòng đuôi không đồng đều và sự kích thích dọc trục từ động cơ diesel - đặc biệt nổi bật ở các tàu có trục dài. Các hướng nghiên cứu tiên phong: động lực học kết hợp giữa ổ trục và thân tàu, bộ giảm rung dọc trục và công nghệ bù lực đẩy chủ động.
Trục dẫn động CFRP đại diện cho một trong những cải tiến công nghệ quan trọng nhất trong hệ thống trục dẫn động hàng hải trong những năm gần đây.
l Ưu điểm kỹ thuật: So với trục thép hợp kim truyền thống, trục CFRP cung cấp:
Mật độ: 1,55–1,75 g/cm³ → Giảm cân 70–78%
Cường độ riêng: ~900 MPa/(g/cm³) → Cao hơn 5–6× so với thép hợp kim
Hệ số giảm chấn: 0,01–0,03 → 10–30× vượt trội so với thép
Giãn nở nhiệt: Gần bằng 0 (−0,5 đến +0,5 ×10⁻⁶/K) → độ ổn định nhiệt tuyệt vời
Chống ăn mòn: Chống nước biển tự nhiên - không cần bảo trì lớp phủ bảo vệ
l Thiết kế & Sản xuất: Công nghệ cốt lõi nằm ở thiết kế xếp chồng - tối ưu hóa định hướng sợi (kết hợp lớp 0°/±45°/90°) để đáp ứng các yêu cầu về truyền mô-men xoắn, độ cứng uốn và tải trọng trục. Một quy trình sản xuất điển hình kết hợp việc quấn sợi với việc sắp xếp prereg . Việc kết nối giữa các khớp nối mặt bích kim loại (hợp kim titan hoặc thép không gỉ) và thân ống CFRP là một thách thức quan trọng. Các phương pháp phổ biến bao gồm liên kết + khóa cơ học , liên kết lai + bắt vít và tích hợp đồng bảo dưỡng.
l Ứng dụng hiện tại: Trục CFRP đã được triển khai thương mại trên các tàu hải quân tốc độ cao , , du thuyền sang trọng và OSV (Tàu hỗ trợ ngoài khơi) . Dự báo thị trường dự kiến CAGR trên 15% cho thị trường trục chân vịt CFRP toàn cầu trong các ứng dụng hàng hải.
CFRP so với thép hợp kim - So sánh các bộ phận của hệ thống động cơ hàng hải:
Tài sản |
Trục thép hợp kim (40CrNi2MoA) |
Trục truyền động CFRP |
Lợi thế |
Mật độ (g/cm³) |
7.85 |
1,55–1,75 |
Nhẹ hơn 70–78% |
Cường độ riêng (MPa/(g/cm³)) |
~140 |
~900 |
Cường độ riêng cao hơn 5–6× |
Mô đun cụ thể (GPa/(g/cm³)) |
~26 |
~80 |
~3× độ cứng riêng cao hơn |
Yếu tố giảm xóc |
0,001–0,002 |
0,01–0,03 |
Giảm xóc tốt hơn 10–30× |
Giãn nở Nhiệt (10⁻⁶/K) |
~12 |
−0,5~+0,5 (có thể điều chỉnh) |
Độ ổn định nhiệt vượt trội |
Tỷ lệ giới hạn mỏi/độ bền kéo |
0,35–0,50 |
0,50–0,70 |
Hiệu suất mệt mỏi tốt hơn |
Chống ăn mòn nước biển |
Yêu cầu lớp phủ |
Sức đề kháng tự nhiên |
Không cần bảo trì |
Việc áp dụng lớp phủ gốm cho bề mặt trục ống đuôi tàu giúp tăng cường đáng kể khả năng chống mài mòn và chống ăn mòn của nước biển — hai trong số những yêu cầu về hiệu suất khắt khe nhất đối với các bộ phận của hệ thống động cơ đẩy hàng hải.
Công nghệ phủ chính:
Quá trình |
Đặc trưng |
Ứng dụng điển hình |
HVOF (Nhiên liệu oxy tốc độ cao) |
Mật độ phủ cao, độ bền liên kết tuyệt vời |
Lớp phủ WC-Co, Cr₃C₂-NiCr |
APS (Phun plasma khí quyển) |
Khả năng tương thích vật liệu rộng |
Lớp phủ gốm oxit |
Tấm ốp laze |
Liên kết luyện kim, biến dạng nhiệt tối thiểu |
Lớp phủ tổng hợp hạt gốm/dựa trên Ni/Co-based |
PVD (Lắng đọng hơi vật lý) |
Siêu mỏng (<5 μm), độ cứng cực cao |
Lớp phủ cứng TiN, CrN |
Vòng bi được bôi trơn bằng nước sử dụng nước làm môi trường bôi trơn, loại bỏ cơ bản ô nhiễm dầu - thể hiện hướng công nghệ cốt lõi cho trục hệ thống động lực hàng hải xanh.
Vật liệu và đặc tính ổ trục bôi trơn bằng nước:
Vật liệu |
Nhà cung cấp tiêu biểu |
Các tính năng chính |
Hạn chế |
Lignum Vitae |
Chất liệu truyền thống |
Tự bôi trơn tự nhiên, khả năng tương thích nước biển tuyệt vời |
Nguồn lực khan hiếm, nguồn cung không ổn định |
Cao su nitrile (NBR) |
Nhiều nhà sản xuất |
Chi phí thấp, khả năng chịu trầm tích tốt |
Dễ bị nóng và mài mòn ở tốc độ cao |
Nhựa tổng hợp phenolic |
THORdon COMPAC |
Khả năng chống mài mòn tuyệt vời, khả năng chịu tải cao |
Yêu cầu độ chính xác gia công cao |
PEEK tổng hợp |
Vật liệu tổng hợp CIP |
Khả năng chống mài mòn cực cao, hiệu suất nhiệt độ vượt trội |
Chi phí cao hơn |
Thordon (SXL) |
Vòng bi Thordon |
Hiệu suất tự bôi trơn và bôi trơn bằng nước vượt trội |
— |
· Thiết kế không có ống bao — Một khái niệm mang tính cách mạng do Liên minh Đại dương Xanh đề xuất : loại bỏ ống bao truyền thống để thay thế bằng các ổ trục được bôi trơn bằng nước biển + các kết nối then chốt dạng côn . Các thành viên của liên minh bao gồm ABS, Thordon, SDARI, Wärtsilä và NTUA.
· Vật liệu tổng hợp thế hệ tiếp theo - PEEK được gia cố bằng sợi carbon, polyme biến tính graphene và lớp lót vòng bi có cấu trúc vi mô mô phỏng sinh học cho các bộ phận của hệ thống động cơ đẩy trên biển.
· Giám sát song sinh kỹ thuật số cho vòng bi bôi trơn bằng nước — Giám sát tình trạng kết cấu dựa trên các cảm biến nhúng; nghiên cứu có liên quan đã được công bố trên Ocean Engineering vào năm 2026.
Các nguồn kích thích chính gây ra rung động trục hệ thống đẩy hàng hải bao gồm:
1. Lực kích thích của động cơ diesel - Xung mô-men xoắn gây ra bởi áp suất đốt cháy định kỳ của xi lanh
2. Lực kích thích của cánh quạt - Xung lực đẩy và mô-men xoắn được tạo ra bởi các trường đánh thức không đồng nhất (bị chi phối bởi tần số truyền lưỡi dao - BPF)
3. Lực mất cân bằng trục - Mất cân bằng xoay từ dung sai chế tạo và lắp đặt
4. Lực màng dầu ổ trục - Dao động tự kích thích từ sự xoáy của màng dầu và dao động của màng dầu
Chiến lược kiểm soát |
Biện pháp cụ thể |
Mục tiêu kiểm soát |
Điều chỉnh tần số |
Điều chỉnh đường kính trục, chiều dài đoạn, khoảng cách ổ trục |
Tốc độ tới hạn |
Kiểm soát giảm xóc |
Giảm chấn dầu silicon, khớp nối đàn hồi cao |
Rung xoắn |
Thiết kế cách ly |
Hệ thống đỡ vách ngăn đàn hồi, hệ thống cách ly bè nổi |
Đường truyền tiếng ồn cấu trúc |
Kiểm soát hoạt động |
Bù lực đẩy chủ động, vòng bi từ tính |
Rung động dọc |
Đối với các tàu hải quân và tàu nghiên cứu, tiếng ồn bức xạ dưới nước (URN) là một chỉ số hiệu suất kỹ thuật và chiến thuật quan trọng. Các biện pháp kiểm soát chính bao gồm:
· Thiết kế cánh quạt có độ ồn thấp — Giảm hiện tượng tạo bọt ở chân vịt và tiếng ồn tần số truyền qua cánh quạt
· Khớp nối có độ giảm chấn cao — Giảm thiểu việc truyền rung xoắn qua hệ thống đẩy hàng hải
· Thiết kế cách ly ổ đỡ lực đẩy — Tách rung động của trục khỏi kết cấu thân tàu
· Giảm tiếng ồn do ma sát ổ trục được bôi trơn bằng nước — Giảm tiếng ồn tự tạo ra từ bề mặt ổ trục
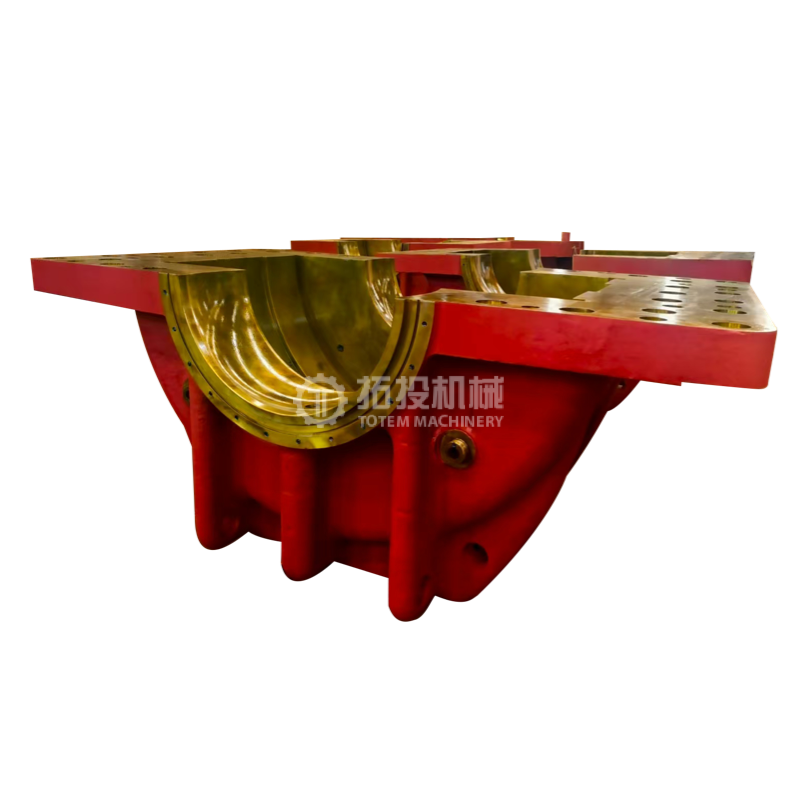
Giám sát tình trạng hệ thống động cơ đẩy hàng hải hiện đại bao gồm các thông số quan trọng sau:
Danh mục thông số |
Thông số cụ thể |
Loại cảm biến |
Rung |
Gia tốc / vận tốc / chuyển vị rung của vỏ ổ trục |
Gia tốc kế áp điện |
Nhiệt độ |
Nhiệt độ hoạt động của mỗi ổ trục |
PT100 RTD / cặp nhiệt điện |
Công suất trục |
Mô-men xoắn trục + tốc độ → công suất đầu ra |
Máy đo biến dạng / máy đo công suất trục quang điện |
Tình trạng dầu |
Hàm lượng nước, số lượng hạt mài mòn và kích thước |
Cảm biến giám sát dầu trực tuyến |
Vị trí trục |
Quỹ đạo tâm trục, chuyển vị dọc trục |
Cảm biến dịch chuyển dòng điện xoáy |
Sự căng thẳng |
Trục uốn/biến dạng xoắn |
Máy đo biến dạng / Cảm biến lưới sợi Bragg (FBG) |
Hệ thống giám sát tình trạng hệ thống đẩy hàng hải toàn diện tích hợp cảm biến đa thông số để cung cấp khả năng hiển thị theo thời gian thực về tình trạng trục - cho phép người vận hành phát hiện sớm các dấu hiệu xuống cấp, lệch trục hoặc quá tải của ổ trục trước khi xảy ra lỗi nghiêm trọng.
Các hiệp hội phân cấp chính đã thiết lập các yêu cầu rõ ràng về giám sát tình trạng trục trong các bộ phận của hệ thống động cơ đẩy hàng hải:
ClassNK : Tàu được trang bị cảm biến nhiệt độ ổ trục phải thực hiện phân tích dầu 6 tháng một lần + phân tích hàm lượng nước hàng tháng hoặc phân tích dầu 3 tháng một lần. PSCM (Giám sát tình trạng trục cánh quạt) Triển khai khung phê duyệt
DNV : Theo quy định TMON (Giám sát trục đuôi) , giám sát dựa trên tình trạng có thể kéo dài khoảng thời gian kiểm tra rút trục đuôi từ 5 năm truyền thống lên tối đa 15 năm
CCS : Hướng dẫn đã xuất bản về kiểm tra hệ thống giám sát tình trạng trục đẩy tàu , cung cấp khung pháp lý cho các tàu do Trung Quốc đóng
Các tiêu chuẩn xã hội phân cấp này thể hiện sự chuyển đổi của ngành từ bảo trì theo thời gian sang Bảo trì dựa trên tình trạng (CBM) cho trục hệ thống động lực hàng hải — giảm thời gian ngừng hoạt động đồng thời tăng cường độ an toàn.
Công nghệ song sinh kỹ thuật số của hệ thống động cơ đẩy hàng hải áp dụng kiến trúc bốn lớp :
· Lớp vật lý - Mạng cảm biến và trục tàu thực (cảm biến sợi quang FBG, độ rung, nhiệt độ và tình trạng dầu)
· Lớp dữ liệu - Thu thập, lưu trữ và tiền xử lý dữ liệu theo thời gian thực (cổng điện toán biên, cơ sở dữ liệu chuỗi thời gian)
· Lớp mô hình - Mô hình mô phỏng kết hợp đa vật lý (mô phỏng khớp FEM + BEM + EHL)
· Lớp ứng dụng - Đánh giá tình trạng, chẩn đoán lỗi và dự đoán thời gian sử dụng hữu ích còn lại (RUL) (thuật toán AI/ML, suy luận Mô hình ngôn ngữ lớn)
Khung song sinh kỹ thuật số bốn lớp này cho phép người vận hành hệ thống động cơ đẩy hàng hải tạo ra một bản sao ảo của trục vật lý - được cập nhật liên tục với dữ liệu cảm biến thời gian thực để phản ánh các điều kiện vận hành thực tế, dự đoán lỗi và tối ưu hóa lịch bảo trì.
Công nghệ song sinh kỹ thuật số mang lại giá trị có thể đo lường được trong các tình huống bảo trì hệ thống động cơ đẩy hàng hải quan trọng:
Đánh giá căn chỉnh theo thời gian thực : Đánh giá liên tục trạng thái căn chỉnh trục trong các điều kiện vận hành khác nhau
Dự đoán độ mòn vòng bi : Ước tính tuổi thọ hữu ích còn lại (RUL) cho vòng bi bôi trơn bằng nước và bôi trơn bằng dầu
Nhận dạng lỗi CNN/LSTM : Nhận dạng dựa trên deep learning các mẫu lỗi điển hình - mất cân bằng, lệch trục, lỗi vòng bi
Bảo trì dựa trên tình trạng (CBM) : Ra quyết định bảo trì dựa trên dữ liệu thay thế Bảo trì dựa trên thời gian (TBM) truyền thống
Xu hướng mới nổi - Các mô hình ngôn ngữ lớn trong giám sát sức khỏe cấu trúc (SHM):
Một đánh giá năm 2025 trên Tạp chí Nghiên cứu Tàu thủy Trung Quốc nêu bật cách các mô hình ngôn ngữ lớn (LLM) đang thúc đẩy sự thay đổi mô hình trong việc giám sát sức khỏe cấu trúc hệ thống động lực hàng hải:
· Hợp nhất dữ liệu đa phương thức — Tích hợp dữ liệu về độ rung, nhiệt độ, dầu và biến dạng để đánh giá tình trạng trục một cách toàn diện
· Học chuyển giao lỗi không phát / ít phát — Điều chỉnh các mô hình đã đào tạo cho phù hợp với cấu hình tàu mới với dữ liệu bổ sung tối thiểu
· Báo cáo chẩn đoán ngôn ngữ tự nhiên — Tự động tạo báo cáo phân tích lỗi mà con người có thể đọc được từ dữ liệu cảm biến
· Hỗ trợ quyết định thông minh về bảo trì dự đoán — Lập kế hoạch bảo trì dựa trên AI được tối ưu hóa cho hồ sơ vận hành tàu
Các tàu áp dụng: Tàu chở hàng rời lớn, VLCC (Tàu chở dầu thô rất lớn), tàu container lớn.
Chuỗi truyền tải điện:
Động cơ diesel hai thì tốc độ thấp (50–100 vòng/phút) → Trục trung gian → Trục đuôi → Cánh quạt bước cố định (FPP)
Đặc điểm chính:
· Chuỗi truyền động ngắn nhất trong số tất cả các cấu hình hệ thống động lực hàng hải
· Hiệu suất cao nhất - hiệu suất truyền tải vượt quá 98%
· Đường kính trục lớn — Trục trung gian VLCC có thể đạt tới 600–800 mm
· Ổ đỡ lực đẩy tích hợp - được đặt trong thân động cơ chính
Cấu hình này vẫn là lựa chọn ưu tiên cho các tàu buôn lớn do tính đơn giản về cơ khí và độ tin cậy đã được chứng minh trong các ứng dụng hệ thống động cơ đẩy hàng hải hoạt động liên tục.
Các loại tàu áp dụng: Tàu chở hàng cỡ vừa và nhỏ, Tàu hỗ trợ ngoài khơi (OSV), phà.
Chuỗi truyền tải điện:
Động cơ diesel bốn thì tốc độ trung bình (500–1000 vòng / phút) → Khớp nối đàn hồi cao → Hộp số giảm tốc → Trục trung gian → Trục đuôi → Cánh quạt bước có thể điều khiển (CPP) / Cánh quạt bước cố định (FPP)
Những yếu tố cần thiết trong thiết kế cho các bộ phận của hệ thống đẩy hàng hải:
· Bắt buộc phải phân tích rung động xoắn hoàn chỉnh — tốc độ động cơ cao hơn dẫn đến các chế độ rung phức tạp
· Lựa chọn khớp nối có độ đàn hồi cao là rất quan trọng - cách ly kích thích xoắn khỏi hệ thống truyền động
· Ổ đỡ lực đẩy độc lập thường được cấu hình riêng biệt với hộp số
Cấu hình hộp số + diesel tốc độ trung bình mang lại sự linh hoạt cao hơn trong cách bố trí phòng máy và ngày càng được áp dụng trên các tàu yêu cầu CPP để nâng cao khả năng cơ động.
Các tàu áp dụng: Tàu vận hành dịch vụ (SOV), Tàu hỗ trợ ngoài khơi (OSV), tàu nghiên cứu.
Chế độ hoạt động:
Cách thức |
Dòng điện |
Cơ khí PTO (Tắt nguồn) |
Động cơ diesel → Hộp số → Máy phát trục + trục đẩy |
PTI (Nguồn điện đưa vào) Điện |
Bộ máy phát điện → Động cơ đẩy → Hộp số → Trục |
Điện tinh khiết |
Ngân hàng pin → Động cơ đẩy → Trục |
Đặc điểm thiết kế của các bộ phận của hệ thống động cơ đẩy hàng hải lai:
· Nhiều giao diện PTO/PTI yêu cầu quản lý nguồn phức tạp
· Phân tích độ rung và căn chỉnh đa điều kiện - trục phải thực hiện ở các chế độ cơ, điện và hybrid
· Khả năng mô-men xoắn ngược - trục phải chịu được sự đảo ngược mô-men xoắn trong quá trình chuyển đổi chế độ
Động cơ đẩy lai đại diện cho một phân khúc đang phát triển trong thị trường hệ thống động cơ đẩy hàng hải, đặc biệt đối với các tàu có yêu cầu định vị động (DP) và khả năng điều động bến cảng thường xuyên.
Các loại tàu áp dụng: Phà điện, tàu chở hàng nội địa, tàu tham quan nhỏ.
Chuỗi truyền tải điện:
Pin / Pin nhiên liệu → Biến tần → Động cơ đồng bộ nam châm vĩnh cửu (PMSM) → Cánh quạt truyền động trực tiếp
Ưu điểm của hệ thống động cơ đẩy hàng hải chạy hoàn toàn bằng điện:
· Bố trí linh hoạt - động cơ điện có thể được đặt gần cánh quạt, loại bỏ trục dài
· Tiếng ồn thấp - quan trọng đối với tàu khách và tàu nghiên cứu
· Không phát thải (chế độ chạy điện thuần túy) — phù hợp với mục tiêu khử cacbon của IMO 2030/2050
Động cơ đẩy hoàn toàn bằng điện là hướng công nghệ then chốt cho vận tải xanh và dự kiến sẽ tăng tốc áp dụng trong vận tải đường biển ngắn và vận tải đường thủy nội địa.
Đối với các dạng thân tàu phức tạp như tàu khu trục nhiều trục và tàu hai thân tốc độ cao , vị trí ổ trục theo kinh nghiệm truyền thống là không đủ. Thuật toán di truyền (GA) và Tối ưu hóa nhóm hạt (PSO) được sử dụng để tối ưu hóa vị trí ổ trục đa mục tiêu - giảm thiểu lực phản ứng ổ trục trong khi kiểm soát ứng suất uốn trục.
Phương pháp tối ưu hóa vòng bi tiên tiến này đã được áp dụng thành công trong thiết kế bố trí trục của nhiều hệ thống động cơ đẩy trên biển của tàu hải quân..
Trong vòng 5–10 năm tới , trục truyền động CFRP sẽ chuyển từ ứng dụng trình diễn sang triển khai thương mại quy mô lớn trong các bộ phận của hệ thống đẩy hàng hải.
Các lĩnh vực đột phá chính:
· Quy trình sản xuất trục CFRP đường kính lớn (>400 mm)
· Xác nhận độ mỏi trọn đời của các mối nối kim loại-CFRP
· Hài hòa và hoàn thiện các quy chuẩn thiết kế của xã hội phân loại cho trục composite
Khi chi phí sản xuất giảm và khung chứng nhận hoàn thiện, trục CFRP dự kiến sẽ thâm nhập vào các phân khúc tàu thương mại phổ thông ngoài các ứng dụng thích hợp hiệu suất cao.
Liên minh Đại dương Xanh (BOA) đã đề xuất một thiết kế tàu không ống có tính cách mạng cho hệ thống trục động cơ hàng hải:
· Ổ trục bôi trơn bằng nước biển thay thế ổ trục ống đuôi bôi trơn bằng dầu
· Kết nối chìa khóa dạng côn thay thế cụm ống đuôi truyền thống
· Loại bỏ ống đuôi truyền thống, vòng đệm phía sau và lớp phủ trục
Kết quả mục tiêu: Cấu trúc đơn giản, không gây ô nhiễm dầu và giảm gánh nặng bảo trì — một tiến bộ thực sự mang tính đột phá đối với thiết kế hệ thống động cơ đẩy hàng hải tuân thủ môi trường.
Bảo trì hệ thống động lực hàng hải đang phát triển từ chẩn đoán lỗi phản ứng sang ra quyết định tự động mang tính dự đoán.
Công nghệ cốt lõi:
· Công cụ lý luận chẩn đoán dựa trên Mô hình ngôn ngữ lớn (LLM) - giải thích lỗi ngôn ngữ tự nhiên từ dữ liệu đa cảm biến
· Các mô hình cộng tác nhiều tàu hỗ trợ học tập liên kết — học tập được chia sẻ giữa các nhóm mà không ảnh hưởng đến quyền riêng tư dữ liệu
· Công nghệ căn chỉnh trục thích ứng — điều chỉnh độ lệch ổ trục theo thời gian thực dựa trên điều kiện vận hành
Những công nghệ AI này về cơ bản sẽ thay đổi cách các bộ phận của hệ thống động cơ đẩy hàng hải được giám sát, bảo trì và tối ưu hóa trong suốt vòng đời của chúng.
Động cơ siêu dẫn nhiệt độ cao (HTS):
· Giảm đáng kể khối lượng và trọng lượng của động cơ đẩy
· Tăng đáng kể mật độ công suất — cho phép bố trí hệ thống động cơ đẩy hàng hải nhỏ gọn hơn
Vòng bi từ chủ động (AMB):
· Vận hành không tiếp xúc, không ma sát - không mài mòn cơ học
· Không cần bôi trơn - loại bỏ hoàn toàn hệ thống dầu
· Điều khiển chủ động theo thời gian thực — tự động điều chỉnh lực ổ trục để triệt tiêu rung động
· Về cơ bản loại bỏ các vấn đề mài mòn vòng bi và màng dầu trong trục hệ thống động cơ đẩy hàng hải
Động cơ đẩy bằng pin nhiên liệu hydro sẽ tạo ra những thay đổi sâu sắc trong công nghệ trục của hệ thống động cơ đẩy trên biển:
Động cơ đẩy phân tán - Nhiều động cơ đẩy nhỏ thay thế các động cơ chính lực đẩy lớn đơn lẻ
Thiết kế tích hợp bộ đẩy dẫn động bằng vành Động cơ - được tích hợp vào trục cánh quạt - không cần trục truyền thống
Chuyển đổi kiến trúc truyền động - Chuyển đổi từ trục dài tập trung sang trục ngắn phân tán
Các thiết kế hệ thống động cơ đẩy hàng hải chạy bằng hydro sẽ ưu tiên tính mô-đun, tính nhỏ gọn và không phát thải - định hình lại cả cấu hình trục và kiến trúc tổng thể của tàu.
[1] Lai Guojun và cộng sự. Tiến độ nghiên cứu các công nghệ chủ yếu để thiết kế sơ đồ trục động cơ đẩy tàu biển. Tạp chí Nghiên cứu Tàu biển Trung Quốc, 2019.
[2] Nghiên cứu thiết kế vật liệu composite polyme gia cố bằng sợi cacbon trong hệ trục động cơ thủy của tàu hải quân. Khoa học và Công nghệ Tàu thủy, 2025.
[3] Giám sát tình trạng kết cấu của hệ thống ổ trục được bôi trơn bằng nước dựa trên cặp song sinh kỹ thuật số[J]. Kỹ thuật Đại dương, 2026.
[4] Yang Zewen, và cộng sự. Đánh giá và triển vọng của các công nghệ chính cho hệ thống giám sát sức khỏe kết cấu tàu điều khiển bằng mô hình lớn. Tạp chí Nghiên cứu Tàu biển Trung Quốc, 2025.
[5] Thiết kế bố trí tối ưu hệ trục động lực cho tàu có nhiều gối đỡ. Bản in lại SSRN, 2025.
[6] IACS UR M68 – Yêu cầu thống nhất về căn chỉnh trục.
[7] Lớp NK. Hệ thống giám sát tình trạng trục cánh quạt.
[8] Vòng bi Thordon. Hệ thống ổ trục bôi trơn bằng nước COMPAC.
[9] Liên minh Đại Dương Xanh. Khái niệm thiết kế tàu Sterntubeless.
[10] CCS. Hướng dẫn khảo sát hệ thống giám sát tình trạng trục động cơ đẩy hàng hải.


