Please Choose Your Language
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 28-10-2569 ที่มา: เว็บไซต์
กังหันไอน้ำสามารถแสดงการตอบสนองการสั่นสะเทือนที่เด่นชัดในระหว่างการเร่งความเร็ว แม้ว่าเพลาจะแข็งแรงพอที่จะส่งแรงบิดที่ต้องการก็ตาม สิ่งที่ขาดการพิจารณาคือไดนามิกของโรเตอร์: วิธีที่เพลากังหัน มวลที่เกาะติด แบริ่ง และส่วนรองรับเคลื่อนที่ไปด้วยกัน ความเร็ววิกฤตจะระบุขอบเขตความเร็วที่แรงกระตุ้นสามารถโต้ตอบอย่างรุนแรงกับโหมดโรเตอร์ด้านข้าง ไม่ได้ระบุความเร็วความล้มเหลวหรือความเร็วการทำงานสูงสุดโดยอัตโนมัติ การทำความเข้าใจความแตกต่างนี้ช่วยให้วิศวกรประเมินช่วงการทำงาน ตรวจสอบการสั่นสะเทือน และประเมินส่วนประกอบทดแทนได้ ข้อมูลสำคัญคือความแข็งของระบบ การกระจายมวล พฤติกรรมของแบริ่ง การกระตุ้น และการหน่วง
ความเร็ววิกฤตด้านข้างคือความเร็วการหมุนที่เกี่ยวข้องกับการตอบสนองแบบเรโซแนนซ์ของระบบแบริ่งโรเตอร์ต่อการกระตุ้นเฉพาะ สำหรับการกระตุ้นความไม่สมดุลแบบซิงโครนัส โดยทั่วไปจะระบุได้ว่าความถี่ในการหมุนตรงกับความถี่โหมดการหมุนวนด้านข้างที่เกี่ยวข้อง ซึ่งตีความในกรอบอ้างอิงที่สอดคล้องกัน
เพลากังหันสามารถมีโหมดการดัดงอด้านข้างได้หลายโหมด โดยแต่ละโหมดมีรูปแบบการเสียรูปของตัวเอง เมื่อความเร็วในการหมุนเปลี่ยนแปลง เอฟเฟกต์ไจโรสโคปิกและคุณสมบัติรองรับที่ขึ้นกับความเร็วสามารถเปลี่ยนความถี่โมดอลได้ โรเตอร์จริงจึงไม่สามารถแสดงด้วยความถี่ธรรมชาติคงที่เพียงความถี่เดียวและความเร็ววิกฤตเพียงความถี่เดียวได้เสมอไป
ความรุนแรงของการตอบสนองขึ้นอยู่กับความรุนแรงของการกระตุ้นในโหมด การหน่วงที่มีอยู่ และตำแหน่งการวัด การข้ามความถี่ที่คาดการณ์ไว้จะระบุสภาวะการสั่นพ้องที่เป็นไปได้ การวิเคราะห์แบบบังคับตอบสนองจะสร้างแอมพลิจูดและพฤติกรรมของเฟสที่คาดหวัง จุดสูงสุดของการตอบสนองแบบหน่วงสามารถเกิดขึ้นได้ที่ความเร็วที่แตกต่างจากการข้ามแบบไม่มีการหน่วงในอุดมคติ
การอภิปรายนี้เกี่ยวข้องกับพฤติกรรมของโรเตอร์ด้านข้าง โหมดบิดเกี่ยวข้องกับการเคลื่อนที่เชิงมุมสัมพัทธ์ตามแนวรางเพลา ในขณะที่โหมดใบมีดเกี่ยวข้องกับการเคลื่อนที่ของโครงสร้างที่แตกต่างกัน สิ่งเหล่านี้จำเป็นต้องมีการประเมินการกระตุ้นและการสั่นพ้องของตนเอง การรักษาทุกจุดสูงสุดของการสั่นสะเทือนด้วยความเร็ววิกฤติแบบเดียวกันสามารถส่งการตรวจสอบไปในทิศทางที่ผิดได้
ความแข็งในการดัดงอที่มีประสิทธิภาพสูงกว่ามีแนวโน้มที่จะเพิ่มความถี่ธรรมชาติของโหมดเมื่อสภาวะมวลและแรงรองรับยังคงเทียบเคียงได้ มวลกิริยาที่มีประสิทธิภาพมากขึ้นมีแนวโน้มที่จะลดลง สำหรับการแสดงโหมดเดี่ยวแบบง่าย ความสัมพันธ์คือ f n data (1/2π)√(k eff /m eff )
เงื่อนไขคือปริมาณโมดัล ไม่ใช่แค่น้ำหนักโรเตอร์ทั้งหมดและค่าความแข็งของแค็ตตาล็อกหนึ่งค่า ตำแหน่งของวัสดุมีความสำคัญ ดิสก์หนักที่อยู่ใกล้บริเวณที่มีการกระจัดแบบโมดอลสูงสามารถมีอิทธิพลต่อโหมดหนึ่งได้รุนแรงกว่ามวลที่เพิ่มเข้ามาเดียวกันใกล้กับโหนด ข้อต่อดุม แถวใบมีด ปลอก และคุณลักษณะอื่นๆ ของโรเตอร์ ล้วนมีส่วนช่วยในการกระจายมวลและความเฉื่อยตามแบบจำลอง
สำหรับพื้นที่ทรงกลมทึบ โมเมนต์ที่สองของพื้นที่สำหรับการดัดงอคือ I = πd 4/64 สิ่งนี้แตกต่างจากโมเมนต์ขั้วโลกที่สองที่ใช้ในแรงบิด การเพิ่มเส้นผ่านศูนย์กลางสามารถเพิ่มความแข็งในการดัดงอได้อย่างมาก แต่ยังเพิ่มมวลและเปลี่ยนแปลงความเฉื่อยแบบหมุนด้วย ผลกระทบแบบโมดัลสุทธิขึ้นอยู่กับตำแหน่งที่เพลากังหันถูกขยาย และโหมดใดที่กำลังพิจารณา
ลำแสงที่มีรูปแบบสม่ำเสมอและรองรับอย่างเรียบง่ายจะให้สัญชาตญาณที่เป็นประโยชน์: ความถี่ในการดัดงอจะมีสเกล √[EI/(ρA)]/L² สำหรับวัสดุคงที่และส่วนทึบที่มีรูปทรงสม่ำเสมอทางเรขาคณิต นั่นแสดงถึงแนวโน้มกำลังสองของเส้นผ่านศูนย์กลางถึงความยาว โรเตอร์แบบสเต็ปจริงมีมวลรวมตัว การรองรับที่ยืดหยุ่น เอฟเฟกต์ไจโรสโคปิก และการเสียรูปของแรงเฉือนที่สำคัญที่อาจเกิดขึ้น ดังนั้นแนวโน้มนี้จึงไม่ใช่การคาดการณ์ความเร็ววิกฤตของกังหัน
การทดแทนวัสดุยังต้องได้รับการดูแล เหล็กที่แข็งแรงกว่าสามารถปรับปรุงค่าความเค้นได้โดยไม่ต้องเพิ่มโมดูลัสยืดหยุ่นตามสัดส่วน ไม่ควรถือว่าการอัพเกรดความแรงเพื่อย้ายเสียงสะท้อนออกจากช่วงการทำงาน
ตลับลูกปืนและโครงสร้างรองรับจะกำหนดวิธีการควบคุมเพลากังหัน ช่วงแบริ่งเปลี่ยนความยืดหยุ่นในการโค้งงอและรูปร่างของโหมด ในขณะที่ความแข็งและการหน่วงของแบริ่งส่งผลต่อพฤติกรรมโมดอลและการตอบสนองการสั่นสะเทือน
โดยทั่วไปช่วงที่ไม่ได้รับการสนับสนุนที่ยาวกว่าจะทำให้เพลาที่เทียบเคียงได้มีความยืดหยุ่นมากขึ้น อย่างไรก็ตาม การเคลื่อนย้ายตลับลูกปืนยังเปลี่ยนแปลงส่วนที่ยื่นออกมา ปฏิกิริยา และความสัมพันธ์ระหว่างส่วนโรเตอร์ที่มีน้ำหนักมากกับส่วนรองรับอีกด้วย การเปลี่ยนแปลงผลลัพธ์ในโหมดเฉพาะจะต้องคำนวณโดยใช้เรขาคณิตที่แก้ไข แทนที่จะอนุมานจากช่วงเพียงอย่างเดียว
แบริ่งวารสารอุทกพลศาสตร์รองรับโรเตอร์ผ่านฟิล์มน้ำมัน ความแข็งและการหน่วงที่มีประสิทธิภาพขึ้นอยู่กับสภาพการทำงาน รวมถึงความเร็วในการหมุนและภาระของแบริ่ง ระยะห่าง ความหนืดของน้ำมันหล่อลื่น และอุณหภูมิก็รวมอยู่ในการประเมินตลับลูกปืนด้วย สมมติฐานการสนับสนุนแบบคงที่อาจพลาดพฤติกรรมที่สำคัญเมื่อส่วนรองรับฟิล์มน้ำมันจริงมีความยืดหยุ่น
วิศวกรมักแสดงการเคลื่อนไหวเล็กๆ รอบตำแหน่งสมดุลของเจอร์นัลโดยใช้ความแข็งแบบตรงและแบบครอสคัปเปิ้ลและค่าสัมประสิทธิ์การหน่วง การประมาณเชิงเส้นนี้มีข้อจำกัด: การเบี่ยงเบนขนาดใหญ่หรือสภาวะที่ไม่เป็นเชิงเส้นอย่างมากอาจต้องใช้แบบจำลองที่มีรายละเอียดมากขึ้น การหน่วงที่มีประโยชน์สามารถลดการขยายเสียงเรโซแนนซ์ได้ แต่แรงแบบครอสคัปเปิลยังส่งผลต่อความเสถียรอีกด้วย
ตัวเรือน ฐาน และฐานสามารถเพิ่มความยืดหยุ่นเพิ่มเติมได้ การเพิ่มความแข็งของตลับลูกปืนอาจมีประโยชน์อย่างจำกัด หากโครงสร้างที่อยู่ด้านล่างยังคงเป็นไปตามข้อกำหนด พฤติกรรมการรองรับที่ขึ้นกับทิศทางยังสามารถแยกหรือปรับรูปแบบโหมดด้านข้างได้ ที่ ดังนั้น การเลือกแบริ่งกังหันไอน้ำ จึงต้องสะท้อนถึงโรเตอร์และสภาวะการทำงาน ไม่ใช่เพียงขนาดรูแบริ่งเท่านั้น
ความเร็วในการทำงานอธิบายการหมุนของเพลา ความถี่ในการกระตุ้นอธิบายถึงวงจรการบังคับ ความเร็ววิกฤตจะอธิบายสภาวะการสั่นพ้องของระบบ พวกมันเกี่ยวข้องกัน แต่ไม่สามารถใช้แทนกันได้
สำหรับการกระตุ้นแบบซิงโครนัส ความถี่เป็นเฮิรตซ์คือ n/60 เมื่อความเร็ว n อยู่ในหน่วย rpm ที่ 3,000 รอบต่อนาที ความถี่การกระตุ้น 1× คือ 50 เฮิรตซ์ การแปลงเพียงอย่างเดียวนั้นไม่ได้บ่งบอกว่าเพลากังหันเฉพาะมีการสั่นพ้องที่ 3,000 รอบต่อนาทีหรือไม่
ความไม่สมดุลทำให้เกิดการบังคับแบบซิงโครนัส ในรูปแบบง่ายๆ ความกว้างของแรงจะเพิ่มขึ้นตามขนาดที่ไม่สมดุลและความเร็วเชิงมุมยกกำลังสอง การกระจัดที่เกิดขึ้นยังคงขึ้นอยู่กับการตอบสนองความถี่ของโรเตอร์ ส่วนโค้งความร้อนสามารถเปลี่ยนความเยื้องศูนย์กลางที่มีประสิทธิภาพได้ ในขณะที่การวางแนวที่ไม่ตรง การเสียดสี และแรงของของไหลสามารถสร้างลักษณะการตอบสนองที่แตกต่างกันได้ องค์ประกอบ 1× ที่โดดเด่นถือเป็นหลักฐานที่มีประโยชน์ ไม่ใช่การวินิจฉัยที่สมบูรณ์
การเร่งความเร็วและการชะลอตัวจะกวาดการกระตุ้นผ่านความถี่ต่างๆ กังหันบางตัวได้รับการออกแบบมาให้ทำงานเหนือความเร็ววิกฤตด้านข้างที่ต่ำกว่า และผ่านบริเวณตอบสนองระหว่างการเปลี่ยนผ่านที่มีการควบคุม ขั้นตอนที่อนุญาต ขีดจำกัดการสั่นสะเทือน และข้อจำกัดความเร็วต้องมาจากการประเมินทางวิศวกรรมเฉพาะเครื่องและคำแนะนำการใช้งาน ไม่มีอัตราการข้ามสากล
การแยกจากความเร็ววิกฤตแบบซิงโครนัสยังไม่ใช่การประเมินความเสถียรที่สมบูรณ์ พฤติกรรมแบบซิงโครนัสที่เกิดจากของไหลสามารถเกิดขึ้นได้ผ่านกลไกที่แตกต่างกัน วิศวกรควรแยกแยะเสียงสะท้อนที่ถูกบังคับจากภายนอกจากความไม่มั่นคงในตัวเอง ก่อนที่จะเลือกการดำเนินการแก้ไข
วิศวกรผสมผสานการสร้างแบบจำลองโรเตอร์ การคำนวณแบบโมดอล การวิเคราะห์การตอบสนองที่ไม่สมดุล การประเมินเสถียรภาพ และการสั่นสะเทือนที่วัดได้ แต่ละวิธีจะตอบคำถามที่แตกต่างกัน ดังนั้นจึงไม่มีโครงเรื่องเดียวที่ควรมีการตัดสินใจยอมรับทั้งหมด
แบบจำลองโรเตอร์แสดงถึงเพลากังหันแบบขั้นบันได รู จาน มวลเบลด ข้อต่อ คุณสมบัติของวัสดุ ตลับลูกปืน ซีลที่เกี่ยวข้อง และการรองรับโครงสร้าง วิธีไฟไนต์เอลิเมนต์ช่วยให้วิศวกรประเมินเรขาคณิตที่ซับซ้อนและคำนวณรูปร่างของโหมดในช่วงความเร็วในการหมุนได้ แบบจำลองควรใช้สภาวะร้อนหรือเย็นที่เกี่ยวข้อง แทนที่จะเป็นชุดอินพุตอุณหภูมิห้องที่ไม่ระบุ
รูปร่างและความถี่ของโหมดติดตาม โหมดต่างๆ สามารถเข้าใกล้กันหรือเปลี่ยนอักขระได้อย่างรวดเร็ว และการเรียงลำดับความถี่จากต่ำสุดไปสูงสุดก็อาจปิดบังเอกลักษณ์ของโหมดเหล่านั้นได้ การศึกษาความไวเกี่ยวกับค่าสัมประสิทธิ์ของตลับลูกปืน ความแข็งของส่วนรองรับ และระยะห่างที่เกี่ยวข้องแสดงให้เห็นว่าการแยกที่เพียงพออย่างเห็นได้ชัดนั้นขึ้นอยู่กับปัจจัยนำเข้าที่ไม่แน่นอนหรือไม่
แผนภาพแคมป์เบลล์จะแปลงความถี่โมดอลเทียบกับความเร็วในการหมุน ในการนำเสนอเฟรมที่อยู่นิ่ง เส้นกระตุ้นแบบซิงโครนัสจะตามหลัง f = n/60 จุดตัดกับสาขาโมดอลที่เกี่ยวข้องจะส่งสัญญาณเสียงสะท้อนแบบซิงโครนัสที่อาจเกิดขึ้น การระบุกระแสวนไปข้างหน้าและย้อนกลับและความสามารถในการกระตุ้นเพื่อกระตุ้นโหมดยังคงมีความสำคัญ
แผนภาพเชิงแนวคิดเท่านั้น: เส้นโค้งด้านบนมาจากไจโรสโคปิกออสซิลเลเตอร์ในอุดมคติพร้อมพารามิเตอร์ภาพประกอบที่เลือกไว้ พวกเขาสาธิตการติดตามความถี่และการข้าม 1 ×; โดยไม่ได้เป็นตัวแทนของผลิตภัณฑ์ TOTEM กังหันที่วัดได้ หรือช่วงการทำงานที่ได้รับอนุมัติ การข้ามโหมดถอยหลังจะไม่ตื่นเต้นโดยอัตโนมัติจากความไม่สมดุลแบบซิงโครนัสไปข้างหน้าในระบบไอโซโทรปิกในอุดมคติ เส้นโค้ง Real Campbell ขึ้นอยู่กับรูปทรงของโรเตอร์ ค่าสัมประสิทธิ์แบริ่ง เอฟเฟกต์ไจโรสโคปิก และหน้าต่างอ้างอิงที่เลือก
การคำนวณการตอบสนองที่ไม่สมดุลจะประมาณความกว้างและเฟสการสั่นสะเทือน ณ ตำแหน่งที่ระบุสำหรับกรณีความไม่สมดุลที่กำหนดไว้ การวิเคราะห์ความเสถียรจะตรวจสอบว่าการก่อกวนสลายตัวหรือเพิ่มขึ้นหรือไม่ ผลลัพธ์เหล่านั้นควรได้รับการพิจารณาควบคู่ไปกับการแยกความถี่ ข้อกำหนดระยะห่าง และเกณฑ์การยอมรับสำหรับเครื่องจักรแต่ละเครื่อง
ในระหว่างการทดสอบเดินเครื่องหรือการตรวจสอบ บุคลากรที่มีคุณสมบัติสามารถเปรียบเทียบพฤติกรรมตามแบบจำลองกับความกว้างของการสั่นและเฟสเทียบกับความเร็ว สเปกตรัมความถี่ วงโคจรของเพลา อุณหภูมิของตลับลูกปืน และสภาพการทำงานที่เกี่ยวข้อง การเบี่ยงเบนหนีศูนย์ของโพรบ ตำแหน่งของเซ็นเซอร์ และรูปแบบการวัดจำเป็นต้องได้รับการดูแล การอ่านค่าตัวเรือนต่ำเพียงอย่างเดียวไม่ได้หมายความว่าการเคลื่อนที่ของเพลาเป็นที่ยอมรับได้ทุกที่
การเปลี่ยนแปลงการออกแบบหรือการเปลี่ยนทดแทน |
ตรวจสอบก่อนที่จะยอมรับ |
ทำไมมันถึงสำคัญ |
|---|---|---|
เส้นผ่านศูนย์กลางเพลา รูเจาะ หรือมวลของข้อต่อเปลี่ยนแปลง |
อัปเดตรูปทรงของโรเตอร์ มวล ความเฉื่อย และแบบจำลองโมดอล |
ความพอดีที่กำหนดไม่ได้สร้างความเท่าเทียมกันแบบไดนามิก |
การกวาดล้างแบริ่งหรือการเปลี่ยนแปลงรูปทรงของซับใน |
คำนวณค่าสัมประสิทธิ์แบริ่งและการตอบสนองที่เกี่ยวข้องใหม่ |
ลักษณะการรองรับอาจแตกต่างกันแม้จะมีซองลูกปืนเดียวกันก็ตาม |
ส่วนรองรับหรือการปรับเปลี่ยนฐาน |
ตรวจสอบความแข็งของทิศทางและโหมดโครงสร้าง |
ส่วนรองรับสามารถมีส่วนร่วมในการเคลื่อนที่ของโรเตอร์ |
การสั่นสะเทือนสูงสุดใหม่ระหว่างการเริ่มต้น |
เปรียบเทียบความเร็ว เฟส สเปกตรัม และสภาพการทำงาน |
จุดสูงสุดเพียงอย่างเดียวไม่สามารถระบุสาเหตุของมันได้ |
การเปลี่ยนแปลงช่วงความเร็วการทำงาน |
ประเมินการข้าม การตอบสนอง และความมั่นคงที่เกี่ยวข้องอีกครั้ง |
การยอมรับครั้งก่อนอาจไม่ครอบคลุมถึงหน้าที่ใหม่ |
คุณภาพการผลิตและการประกอบช่วยให้ทราบถึงรูปทรงและส่วนต่อประสานที่ใช้ในรุ่นโรเตอร์ พวกเขาไม่ได้รับประกันความเร็ววิกฤตหรือการตอบสนองการสั่นสะเทือนที่ยอมรับได้โดยอิสระ
สำหรับเพลากังหัน ขนาดเจอร์นัล ความกลม การเบี่ยงเบนหนีศูนย์ตาม Datum ความสัมพันธ์โคแอกเชียล พื้นผิว และการกระจายมวล สมควรได้รับข้อกำหนดที่ชัดเจน ศูนย์กลางทางเรขาคณิตและความสมดุลของมวลเป็นคุณสมบัติที่แตกต่างกัน: เพลาที่มีลักษณะการตัดเฉือนที่แม่นยำยังคงต้องมีการประเมินความสมดุล ในทางกลับกัน การปรับสมดุลไม่สามารถแก้ไขทุกมิติหรือข้อบกพร่องในการประกอบได้
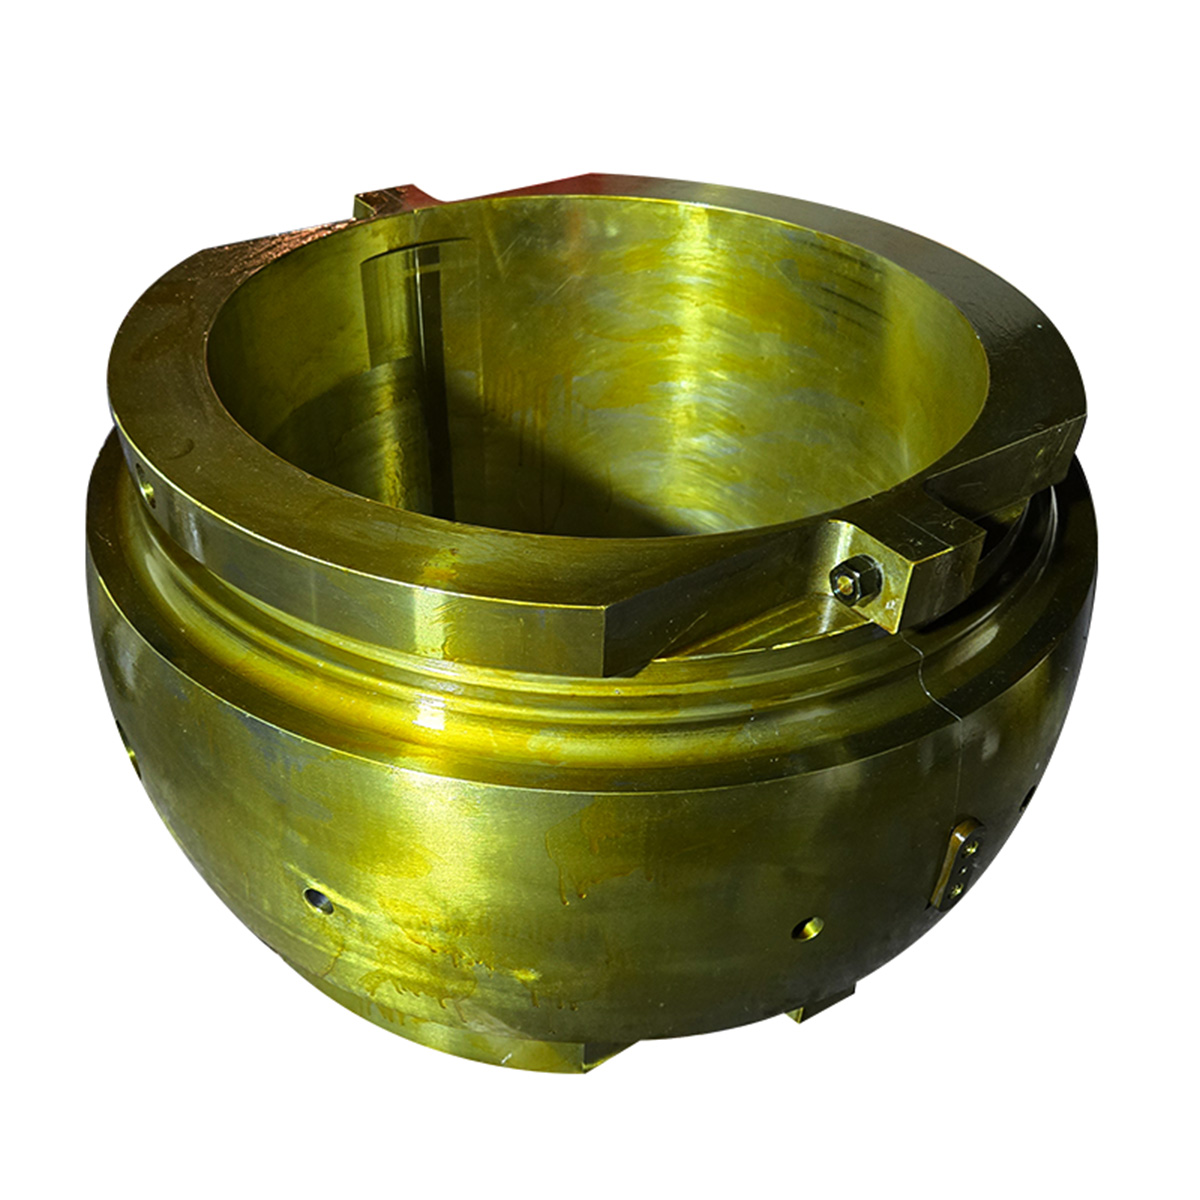
รูปทรงของรูแบริ่ง สภาพซับใน ความพอดี และระยะห่างที่ประกอบจะส่งผลต่อวิธีการรองรับเจอร์นัล ข้อเสนอของโทเท็ม บูชแบริ่งกังหัน พร้อมซับในโลหะผสมที่ทำจากดีบุก การเลือกส่วนประกอบยังคงต้องมีการออกแบบตลับลูกปืนและพื้นฐานการปฏิบัติงานที่ได้รับอนุมัติ วัสดุซับในเพียงอย่างเดียวไม่ได้สร้างความเหมาะสมแบบไดนามิก
Shanghai TOTEM Machinery Co., Ltd. ให้บริการตัดเฉือนส่วนประกอบกังหันไอน้ำแบบเขียนแบบ พร้อมความสามารถในการกลึง การกัด การบด และการตรวจสอบขนาด การส่งมอบจริงควรระบุการแก้ไขแบบร่างที่ได้รับอนุมัติ สภาพวัสดุ รูปแบบข้อมูล ผลการตรวจสอบ และการเปลี่ยนแปลงใดๆ จากการกำหนดค่าที่วิเคราะห์ ข้อกำหนดสำหรับการปรับสมดุล การตรวจสอบการประกอบ และการทดสอบระบบต้องได้รับการกำหนดอย่างชัดเจน แทนที่จะถือว่ารวมอยู่ในการตรวจสอบขนาดทั่วไป
ความเร็ววิกฤตของกังหันไอน้ำเป็นคุณสมบัติของโรเตอร์ แบริ่ง และส่วนรองรับที่ทำงานร่วมกัน ความแข็งของเพลาและการกระจายมวลสร้างพฤติกรรมส่วนหนึ่ง ในขณะที่คุณสมบัติของฟิล์มน้ำมัน ความยืดหยุ่นของโครงสร้าง การหน่วง และการกระตุ้นจะกำหนดว่าระบบตอบสนองอย่างไร ใช้แผนภาพ Campbell เพื่อระบุจุดตัดที่อาจเกิดขึ้น จากนั้นประเมินการตอบสนองแบบบังคับ ความเสถียร และข้อกำหนดการแยกเฉพาะเครื่องจักร Shanghai TOTEM Machinery Co., Ltd. ซึ่งเป็นผู้ผลิตและซัพพลายเออร์ชิ้นส่วนเครื่องจักร สนับสนุนการผลิตเพลาและแบริ่งแบบวาดแบบ ส่วนประกอบเหล่านั้นควรเป็นไปตามรูปทรงที่ได้รับอนุมัติและข้อกำหนดในการตรวจสอบ โดยมีการกำหนดการยอมรับไดนามิกของโรเตอร์สำหรับระบบที่ประกอบเสร็จสมบูรณ์
ปัจจัยหลัก ได้แก่ รูปทรงและความแข็งของเพลา การกระจายมวลโรเตอร์และแรงเฉื่อย ช่วงแบริ่ง ค่าสัมประสิทธิ์ไดนามิกของแบริ่ง ความยืดหยุ่นในการรองรับ และผลกระทบที่ขึ้นอยู่กับความเร็ว อุณหภูมิในการทำงานและโหลดสามารถเปลี่ยนอินพุตรุ่นที่สำคัญได้ การกระตุ้นและการหน่วงจะกำหนดการตอบสนองของเสียงสะท้อนที่เกิดขึ้น
มันมักจะเพิ่มความแข็งในการดัดงอ แต่ก็เปลี่ยนมวลและความเฉื่อยด้วย เอฟเฟกต์ขึ้นอยู่กับตำแหน่งของการเปลี่ยนแปลง รูปร่างของโหมด และส่วนรองรับ จำเป็นต้องมีแบบจำลองโรเตอร์ที่ได้รับการปรับปรุงเพื่อวัดปริมาณการเปลี่ยนแปลง
โดยทั่วไปช่วงที่ยาวขึ้นจะเพิ่มความยืดหยุ่นในการดัดงอในการจัดเรียงที่เทียบเคียงได้ ตลับลูกปืนที่เคลื่อนที่ยังเปลี่ยนระยะยื่น ปฏิกิริยา และรูปร่างโมดัล ดังนั้นจึงต้องประเมินผลกระทบต่อความเร็ววิกฤติแต่ละรายการสำหรับโครงร่างเพลาจริง
ไม่ ความเร็ววิกฤตเกี่ยวข้องกับพฤติกรรมการสั่นพ้อง ความเร็วในการทำงานสูงสุดคือขีดจำกัดเฉพาะเครื่องจักรโดยพิจารณาจากการออกแบบทางกล ความร้อน ไดนามิก และการป้องกันที่สมบูรณ์ โรเตอร์บางตัวทำงานเหนือความเร็ววิกฤตที่ต่ำกว่าภายใต้เงื่อนไขที่ได้รับอนุมัติ
ระบุความเร็ววิกฤตที่เกี่ยวข้องและเปรียบเทียบกับช่วงความเร็วการทำงานที่ระบุ โดยใช้คำจำกัดความและระยะขอบที่กำหนดโดยข้อกำหนดเฉพาะของเครื่องจักรที่เกี่ยวข้อง ยืนยันผลลัพธ์ด้วยการวิเคราะห์การตอบสนองและความเสถียร ไม่มีการใช้เปอร์เซ็นต์เดียวกับกังหันไอน้ำทุกตัว