Please Choose Your Language
Lượt xem: 0 Tác giả: Site Editor Thời gian xuất bản: 28-10-2026 Nguồn gốc: Địa điểm
Tua bin hơi nước có thể thể hiện phản ứng rung rõ rệt trong quá trình tăng tốc ngay cả khi trục của nó đủ khỏe để truyền mô-men xoắn cần thiết. Vấn đề còn thiếu là động lực học của rôto: trục tuabin, khối lượng gắn liền, ổ trục và các giá đỡ di chuyển cùng nhau như thế nào. Tốc độ tới hạn xác định vùng tốc độ nơi kích thích có thể tương tác mạnh với chế độ rôto bên. Nó không tự động xác định tốc độ lỗi hoặc tốc độ vận hành tối đa. Hiểu được sự khác biệt giúp các kỹ sư đánh giá phạm vi hoạt động, điều tra độ rung và đánh giá các bộ phận thay thế. Các yếu tố đầu vào thiết yếu là độ cứng của hệ thống, sự phân bố khối lượng, khả năng chịu lực, kích thích và giảm chấn.
Tốc độ tới hạn ngang là tốc độ quay liên quan đến phản ứng cộng hưởng của hệ thống ổ trục rôto đối với một kích thích cụ thể. Đối với kích thích mất cân bằng đồng bộ, nó thường được xác định khi tần số quay đáp ứng tần số chế độ xoáy ngang có liên quan, được diễn giải trong hệ quy chiếu nhất quán.
Trục tuabin có thể có một số chế độ uốn ngang, mỗi chế độ có kiểu biến dạng riêng. Khi tốc độ quay thay đổi, hiệu ứng con quay và đặc tính hỗ trợ phụ thuộc vào tốc độ có thể thay đổi tần số phương thức. Do đó, một rôto thực không phải lúc nào cũng được biểu diễn bằng một tần số tự nhiên cố định và một tốc độ tới hạn.
Mức độ nghiêm trọng của phản ứng phụ thuộc vào mức độ mạnh mẽ của các cặp kích thích vào chế độ, độ giảm chấn sẵn có và vị trí đo. Việc vượt qua tần số được dự đoán sẽ xác định tình trạng cộng hưởng tiềm ẩn; phân tích phản ứng cưỡng bức thiết lập biên độ và hành vi pha dự kiến. Đỉnh phản ứng giảm chấn có thể xảy ra ở tốc độ khác với tốc độ vượt qua không giảm chấn lý tưởng hóa.
Cuộc thảo luận này liên quan đến hành vi cánh quạt bên. Chế độ xoắn liên quan đến chuyển động góc tương đối dọc theo hệ thống trục, trong khi chế độ cánh quạt liên quan đến chuyển động cấu trúc khác nhau. Những yêu cầu đánh giá kích thích và cộng hưởng của riêng họ. Việc coi mọi đỉnh rung động là cùng một loại tốc độ tới hạn có thể khiến cuộc điều tra đi sai hướng.
Độ cứng uốn hiệu quả cao hơn có xu hướng tăng tần số tự nhiên của chế độ khi khối lượng và các điều kiện hỗ trợ vẫn tương đương nhau. Khối lượng phương thức hiệu quả lớn hơn có xu hướng làm giảm nó. Đối với cách biểu diễn chế độ đơn đơn giản hóa, mối quan hệ là f n ≈ (1/2π)√(k eff /m eff ).
Các thuật ngữ này là các đại lượng phương thức, không chỉ đơn giản là tổng trọng lượng rôto và một giá trị độ cứng danh mục. Vật liệu nằm ở đâu là quan trọng. Một đĩa nặng ở gần vùng có độ dịch chuyển phương thức cao có thể ảnh hưởng đến một phương thức mạnh hơn so với cùng một khối lượng được thêm vào gần một nút. Các trục khớp nối, các dãy cánh, vòng đệm và các tính năng khác của rôto đều góp phần vào sự phân bố khối lượng và quán tính được mô hình hóa.
Đối với một tiết diện hình tròn đặc, mô men thứ hai của diện tích uốn là I = πd 4/64. Điều này khác với mô men cực thứ hai được sử dụng trong xoắn. Đường kính tăng có thể làm tăng mạnh độ cứng uốn, nhưng nó cũng làm tăng khối lượng và thay đổi quán tính quay. Hiệu ứng phương thức thực tế phụ thuộc vào vị trí trục tuabin được mở rộng và phương thức nào đang được xem xét.
Một chùm tia đồng nhất lý tưởng, được hỗ trợ đơn giản mang lại trực giác hữu ích: thang tần số uốn của nó với √[EI/(ρA)]/L². Đối với vật liệu cố định và các mặt cắt rắn đồng nhất về mặt hình học, điều đó gợi ý xu hướng bình phương từ đường kính đến chiều dài. Rôto bước thực tế có khối lượng tập trung, giá đỡ linh hoạt, hiệu ứng con quay và khả năng biến dạng cắt quan trọng, vì vậy xu hướng này không phải là dự đoán tốc độ tới hạn của tuabin.
Việc thay thế vật chất cũng cần được quan tâm. Thép mạnh hơn có thể cải thiện giới hạn ứng suất mà không làm tăng mô đun đàn hồi tương ứng. Không nên cho rằng việc nâng cấp cường độ sẽ di chuyển cộng hưởng ra khỏi phạm vi hoạt động.
Vòng bi và kết cấu đỡ của chúng xác định cách giữ trục tuabin. Khoảng cách ổ trục thay đổi độ linh hoạt khi uốn và hình dạng chế độ, trong khi độ cứng của ổ trục và độ giảm chấn ảnh hưởng đến cả trạng thái phương thức và phản ứng rung.
Khoảng cách không được hỗ trợ dài hơn thường làm cho trục tương đương linh hoạt hơn. Tuy nhiên, việc di chuyển ổ trục cũng làm thay đổi phần nhô ra, phản ứng và mối quan hệ giữa các phần và giá đỡ nặng của rôto. Sự thay đổi kết quả trong một chế độ cụ thể phải được tính toán bằng cách sử dụng hình học đã sửa đổi thay vì chỉ suy ra từ nhịp.
Ổ trục thủy động lực hỗ trợ rôto thông qua màng dầu. Độ cứng và giảm chấn hiệu quả của nó phụ thuộc vào điều kiện vận hành, bao gồm tốc độ quay và tải trọng ổ trục. Độ hở, độ nhớt của chất bôi trơn và nhiệt độ cũng thuộc về đánh giá vòng bi. Giả định hỗ trợ cố định có thể bỏ lỡ hành vi quan trọng khi hỗ trợ màng dầu thực tế linh hoạt.
Các kỹ sư thường biểu diễn các chuyển động nhỏ xung quanh vị trí cân bằng của tạp chí bằng cách sử dụng độ cứng và hệ số giảm chấn trực tiếp và chéo. Phép tính gần đúng tuyến tính này có giới hạn: độ lệch lớn hoặc điều kiện phi tuyến mạnh có thể yêu cầu mô hình chi tiết hơn. Giảm chấn hữu ích có thể làm giảm khả năng khuếch đại cộng hưởng, nhưng lực kết hợp chéo cũng có thể ảnh hưởng đến độ ổn định.
Vỏ, bệ và móng có thể tăng thêm tính linh hoạt. Việc tăng độ cứng của ổ trục có thể mang lại lợi ích hạn chế nếu cấu trúc bên dưới nó vẫn tuân thủ. Hành vi hỗ trợ phụ thuộc vào hướng cũng có thể tách biệt hoặc định hình lại các phương thức bên. các Do đó, việc lựa chọn ổ trục tuabin hơi nước cần phải phản ánh rôto và các điều kiện vận hành chứ không chỉ là kích thước lỗ ổ trục.
Tốc độ vận hành mô tả vòng quay của trục; tần số kích thích mô tả một chu kỳ cưỡng bức; tốc độ tới hạn mô tả tình trạng cộng hưởng của hệ thống. Chúng có liên quan, nhưng chúng không thể thay thế cho nhau.
Đối với kích thích đồng bộ, tần số tính bằng hertz là n/60 khi tốc độ n tính bằng vòng/phút. Ở tốc độ 3.000 vòng/phút, tần số kích thích 1× là 50 Hz. Chỉ riêng sự chuyển đổi đó không nói lên điều gì về việc một trục tuabin cụ thể có cộng hưởng ở tốc độ 3.000 vòng/phút hay không.
Mất cân bằng tạo ra lực cưỡng bức đồng bộ. Trong một biểu diễn đơn giản, biên độ lực của nó tăng theo độ lớn không cân bằng và bình phương tốc độ góc. Sự dịch chuyển thu được vẫn phụ thuộc vào đáp ứng tần số của rôto. Cung nhiệt có thể làm thay đổi độ lệch tâm hiệu quả, trong khi lực lệch tâm, ma sát và chất lỏng có thể tạo ra các dấu hiệu phản ứng khác nhau. Thành phần 1× chiếm ưu thế là bằng chứng hữu ích, không phải là chẩn đoán hoàn chỉnh.
Gia tốc và giảm tốc quét kích thích qua các tần số khác nhau. Một số tuabin được thiết kế để hoạt động ở tốc độ tới hạn ngang thấp hơn và đi qua vùng phản ứng của nó trong quá trình chuyển đổi có kiểm soát. Quy trình cho phép, giới hạn độ rung và giới hạn tốc độ phải xuất phát từ hướng dẫn vận hành và đánh giá kỹ thuật dành riêng cho máy; không có tỷ lệ vượt qua phổ quát.
Việc tách biệt khỏi tốc độ tới hạn đồng bộ cũng không phải là một đánh giá độ ổn định hoàn chỉnh. Hành vi không đồng bộ do chất lỏng gây ra có thể xảy ra thông qua một cơ chế khác. Các kỹ sư nên phân biệt sự cộng hưởng cưỡng bức từ bên ngoài với sự mất ổn định tự kích thích trước khi lựa chọn hành động khắc phục.
Các kỹ sư kết hợp mô hình rôto, tính toán phương thức, phân tích phản ứng mất cân bằng, đánh giá độ ổn định và đo độ rung. Mỗi phương pháp trả lời một câu hỏi khác nhau, do đó không có một biểu đồ nào mang toàn bộ quyết định chấp nhận.
Mô hình rôto thể hiện trục tuabin bậc, lỗ khoan, đĩa, khối lượng cánh, khớp nối, đặc tính vật liệu, vòng bi, vòng đệm khi có liên quan và các kết cấu đỡ. Phương pháp phần tử hữu hạn cho phép các kỹ sư đánh giá hình học phức tạp và tính toán hình dạng chế độ trên một phạm vi tốc độ quay. Mô hình nên sử dụng điều kiện nóng hoặc lạnh có thể áp dụng thay vì một bộ đầu vào nhiệt độ phòng không xác định.
Theo dõi hình dạng chế độ cũng như tần số. Các chế độ có thể tiếp cận nhau hoặc thay đổi ký tự theo tốc độ và chỉ cần sắp xếp tần số từ thấp nhất đến cao nhất có thể che khuất danh tính của chúng. Các nghiên cứu về độ nhạy về hệ số chịu lực, độ cứng của bệ đỡ và các khe hở liên quan cho thấy liệu sự phân tách rõ ràng có phù hợp hay không phụ thuộc vào các yếu tố đầu vào không chắc chắn.
Biểu đồ Campbell biểu thị tần số phương thức theo tốc độ quay. Trong trình bày khung cố định, đường kích thích đồng bộ tuân theo f = n/60. Giao điểm của nó với một nhánh phương thức liên quan đánh dấu sự cộng hưởng đồng bộ tiềm năng. Nhận dạng xoáy tiến và lùi cũng như khả năng kích thích của chế độ kích thích vẫn còn quan trọng.
Chỉ sơ đồ khái niệm: Các đường cong ở trên đến từ một bộ dao động con quay hồi chuyển lý tưởng hóa với các tham số minh họa được chọn. Họ chứng minh việc theo dõi tần số và giao nhau 1×; chúng không đại diện cho sản phẩm TOTEM, tuabin được đo hoặc phạm vi hoạt động đã được phê duyệt. Giao cắt ở chế độ lùi không được tự động kích thích bởi sự mất cân bằng đồng bộ thuận trong hệ thống đẳng hướng lý tưởng. Đường cong Campbell thực phụ thuộc vào hình dạng rôto, hệ số ổ trục, hiệu ứng con quay hồi chuyển và hệ quy chiếu đã chọn.
Tính toán phản ứng mất cân bằng ước tính biên độ và pha rung tại các vị trí được chỉ định cho các trường hợp mất cân bằng đã xác định. Phân tích độ ổn định xem xét liệu các nhiễu loạn giảm đi hay tăng lên. Những kết quả đó cần được xem xét cùng với việc phân tách tần số, yêu cầu về khe hở và cơ sở chấp nhận đối với máy cụ thể.
Trong quá trình vận hành hoặc điều tra, nhân viên có trình độ có thể so sánh hành vi được mô hình hóa với biên độ và pha rung so với tốc độ, phổ tần số, quỹ đạo trục, nhiệt độ ổ trục và các điều kiện vận hành liên quan. Cần chú ý đến độ đảo đầu dò, vị trí cảm biến và quy ước đo lường. Chỉ số đọc vỏ thấp không chứng minh rằng chuyển động của trục có thể chấp nhận được ở mọi nơi.
Thay đổi thiết kế hoặc thay thế |
Xem xét trước khi chấp nhận |
Tại sao nó quan trọng |
|---|---|---|
Thay đổi đường kính trục, lỗ khoan hoặc khối lượng khớp nối |
Cập nhật hình dạng rôto, khối lượng, quán tính và mô hình phương thức |
Sự phù hợp danh nghĩa không thiết lập sự tương đương động |
Khe hở vòng bi hoặc thay đổi hình học lớp lót |
Tính toán lại các hệ số chịu lực áp dụng và phản ứng |
Hành vi hỗ trợ có thể khác nhau mặc dù có cùng một vỏ bọc ổ trục |
Hỗ trợ hoặc sửa đổi bệ |
Xem xét độ cứng định hướng và chế độ kết cấu |
Giá đỡ có thể tham gia vào chuyển động của rôto |
Đỉnh rung mới khi khởi động |
So sánh tốc độ, pha, quang phổ và điều kiện hoạt động |
Một đỉnh cao thôi không xác định được nguyên nhân của nó |
Thay đổi phạm vi tốc độ hoạt động |
Đánh giá lại các điểm giao cắt, phản ứng và độ ổn định có liên quan |
Sự chấp nhận trước đây có thể không bao gồm nghĩa vụ mới |
Chất lượng sản xuất và lắp ráp giúp hiện thực hóa hình học và các giao diện mà mô hình rô-to giả định. Chúng không đảm bảo độc lập tốc độ tới hạn hoặc phản ứng rung có thể chấp nhận được.
Đối với trục tuabin, kích thước cổ trục, độ tròn, độ đảo dựa trên mốc, mối quan hệ đồng trục, kết cấu bề mặt và phân bố khối lượng đều cần có những yêu cầu rõ ràng. Độ đồng tâm hình học và cân bằng khối lượng là các đặc tính khác nhau: một trục trông được gia công chính xác vẫn có thể yêu cầu đánh giá độ cân bằng. Ngược lại, việc cân bằng không thể sửa chữa mọi khiếm khuyết về kích thước hoặc lắp ráp.
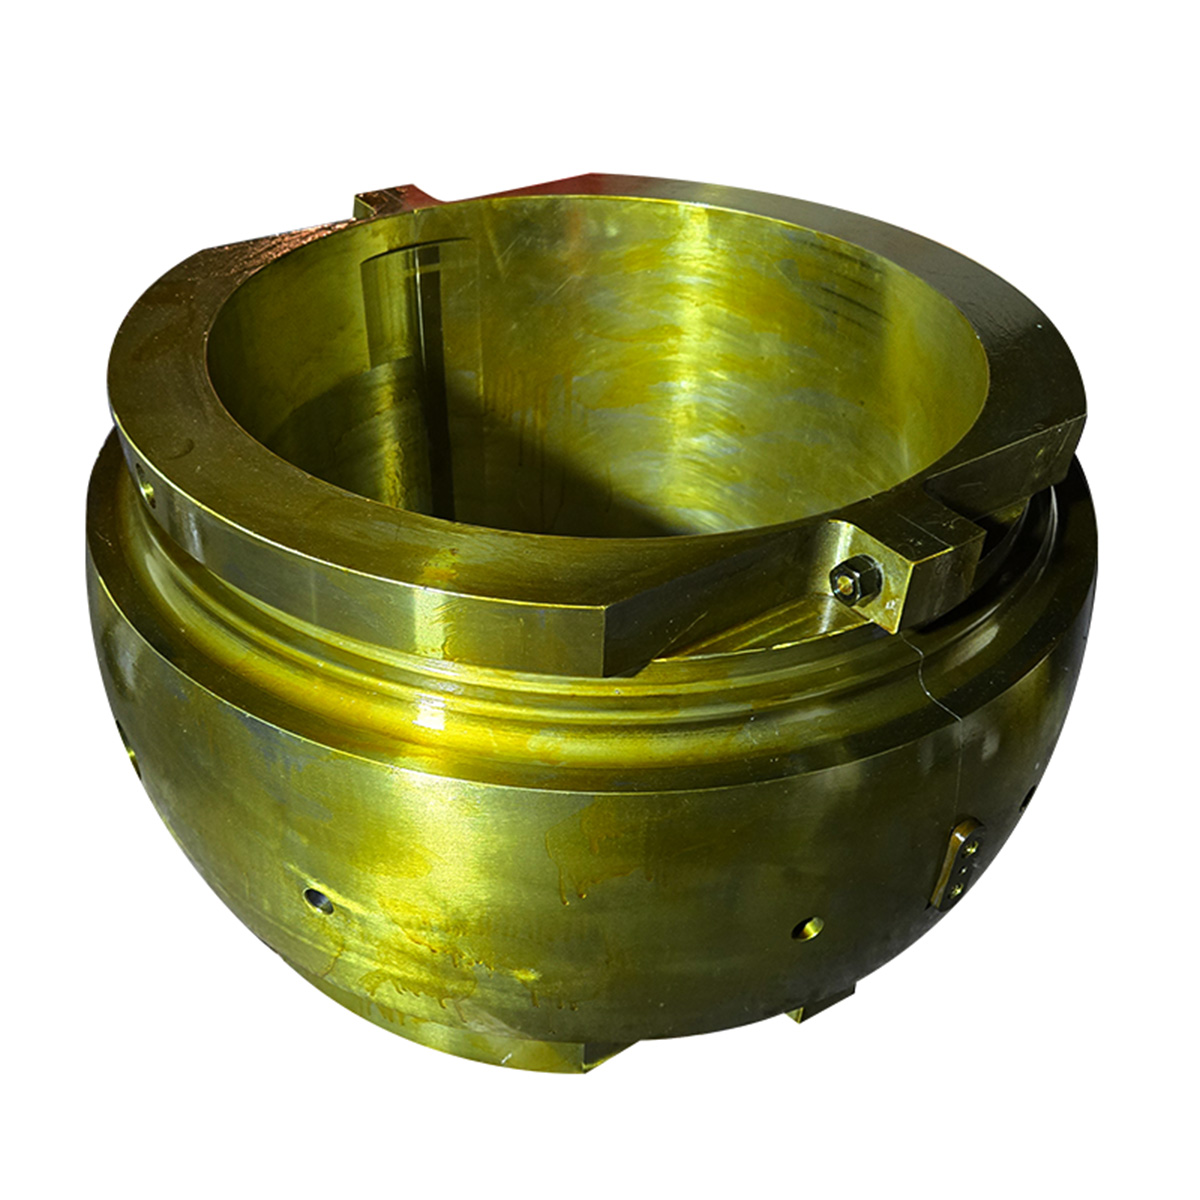
Hình dạng lỗ ổ trục, tình trạng lớp lót, độ khít và khe hở lắp ráp ảnh hưởng đến cách hỗ trợ cổ trục. Ưu đãi TOTEM ống lót ổ trục tuabin có lớp lót bằng hợp kim thiếc. Việc lựa chọn thành phần vẫn yêu cầu cơ sở thiết kế và vận hành ổ trục đã được phê duyệt; riêng vật liệu lót không tạo nên sự phù hợp về mặt động học.
Shanghai TOTEM Machinery Co., Ltd. cung cấp dịch vụ gia công dựa trên bản vẽ cho các bộ phận tuabin hơi, với khả năng tiện, phay, mài và kiểm tra kích thước. Bàn giao thực tế phải xác định bản sửa đổi bản vẽ đã được phê duyệt, tình trạng vật liệu, sơ đồ chuẩn, kết quả kiểm tra và mọi thay đổi so với cấu hình được phân tích. Các yêu cầu về cân bằng, xác minh lắp ráp và kiểm tra hệ thống phải được chỉ định rõ ràng thay vì giả định được đưa vào kiểm tra kích thước thông thường.
Tốc độ tới hạn của tuabin hơi là một đặc tính của rôto, vòng bi và các giá đỡ hoạt động cùng nhau. Độ cứng của trục và sự phân bổ khối lượng thiết lập một phần hoạt động, trong khi các đặc tính màng dầu, tính linh hoạt của cấu trúc, giảm chấn và kích thích xác định cách hệ thống phản ứng. Sử dụng sơ đồ Campbell để xác định các điểm giao cắt tiềm năng, sau đó đánh giá phản ứng cưỡng bức, độ ổn định và các yêu cầu phân tách cụ thể của máy. Shanghai TOTEM Machinery Co., Ltd., nhà sản xuất và cung cấp linh kiện gia công, hỗ trợ sản xuất trục và vòng bi dựa trên bản vẽ. Các bộ phận đó phải phù hợp với các yêu cầu về hình học và kiểm tra đã được phê duyệt, với khả năng chấp nhận động của rôto được thiết lập cho hệ thống lắp ráp hoàn chỉnh.
Các yếu tố chính là hình dạng và độ cứng của trục, khối lượng rôto và phân bố quán tính, khoảng cách ổ trục, hệ số động của ổ trục, tính linh hoạt của ổ đỡ và các hiệu ứng phụ thuộc vào tốc độ. Nhiệt độ vận hành và tải có thể thay đổi các đầu vào quan trọng của mô hình. Kích thích và giảm xóc xác định phản ứng cộng hưởng kết quả.
Nó thường làm tăng độ cứng khi uốn nhưng cũng làm thay đổi khối lượng và quán tính. Hiệu ứng phụ thuộc vào vị trí thay đổi, hình dạng chế độ và các giá đỡ. Cần có một mô hình rôto sửa đổi để định lượng sự thay đổi.
Khoảng cách dài hơn thường làm tăng tính linh hoạt khi uốn theo cách sắp xếp có thể so sánh được. Vòng bi chuyển động cũng làm thay đổi phần nhô ra, phản lực và hình dạng phương thức, do đó ảnh hưởng của nó đến từng tốc độ tới hạn phải được đánh giá đối với cách bố trí trục thực tế.
Không. Tốc độ tới hạn liên quan đến hiện tượng cộng hưởng. Tốc độ vận hành tối đa là giới hạn dành riêng cho máy dựa trên thiết kế cơ, nhiệt, động và bảo vệ hoàn chỉnh. Một số rôto hoạt động trên tốc độ tới hạn thấp hơn trong các điều kiện được phê duyệt.
Xác định các tốc độ tới hạn có liên quan và so sánh chúng với phạm vi tốc độ vận hành được chỉ định bằng cách sử dụng các định nghĩa và giới hạn được yêu cầu bởi thông số kỹ thuật hiện hành của máy. Xác nhận kết quả bằng phân tích phản hồi và độ ổn định. Không có tỷ lệ phần trăm nào áp dụng cho mọi tuabin hơi.